【Linux】线程互斥详解:多线程会有什么问题?什么是互斥锁?C++怎么封装使用互斥锁?
多线程可以提高程序的并发性和运行效率,充分利用计算机的多核资源. 前面的几篇文章已经介绍了, Linux线程的基本概念、基本控制等内容.
我们已经看到了多线程可以提升运行效率等. 但是, 也发现了问题, 多线程可能会导致输出混乱、访问共享资源混乱、竞争等问题.
输出混乱只是小问题, 而像访问资源混乱、错误的问题 就比较大了.
线程互斥
在正式分析线程互斥之前. 以线程的角度再介绍三个概念, 这三个概念在介绍共享内存时就已经简单的提过.
临界资源和临界区
- 临界资源: 不同执行流都可以看到的同一资源, 就叫做临界资源
- 临界区: 访问临界资源的代码, 就叫就临界区
- 原子性: 一个操作, 如果只存在两种状态: 未完成、已完成, 而没有中间状态, 就称这个操作是具有原子性的.
那么, 一下面这段代码为例:
#include <iostream>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;

// 查票
void* inqureTicket(void* args) {
    const char* name = static_cast<const char*>(args);

    int cnt = 10;
    while (cnt--) {
        if (tickets > 0) {
            usleep(100000);
            printf("%s: %lu 查到剩余票了, 还有: %d\n",name, pthread_self(), tickets);
            usleep(100000);
        }
        else {
            printf("没有票了\n", name);
            break;
        }
    }

    return nullptr;
}

int main() {
    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, inqureTicket, (void*)"thread_1");
    pthread_create(&tid2, nullptr, inqureTicket, (void*)"thread_2");
    pthread_create(&tid3, nullptr, inqureTicket, (void*)"thread_3");
    pthread_create(&tid4, nullptr, inqureTicket, (void*)"thread_4");

    pthread_join(tid1, nullptr);
    pthread_join(tid2, nullptr);
    pthread_join(tid3, nullptr);
    pthread_join(tid4, nullptr);

    return 0;
}
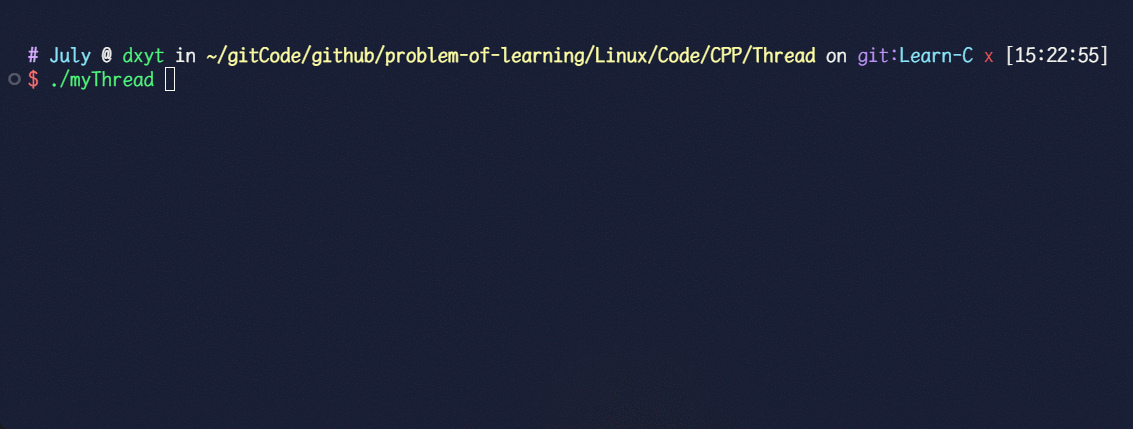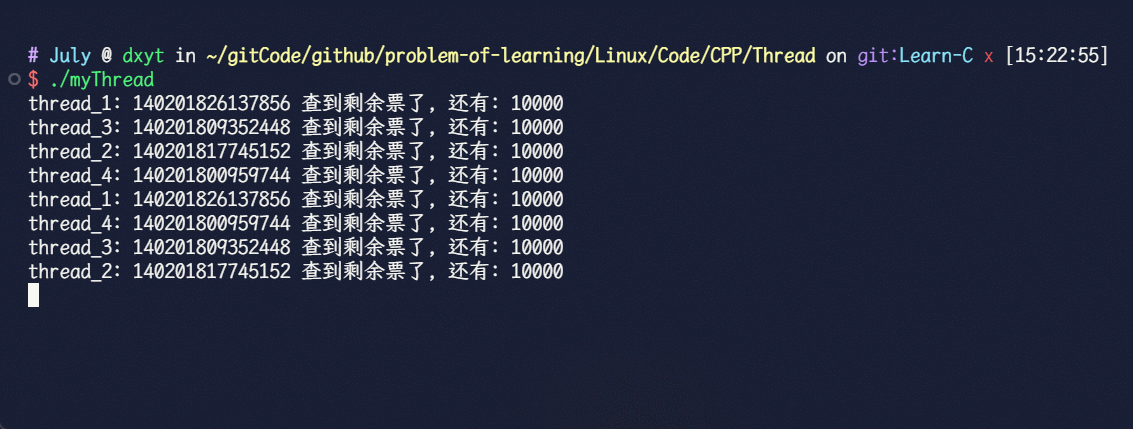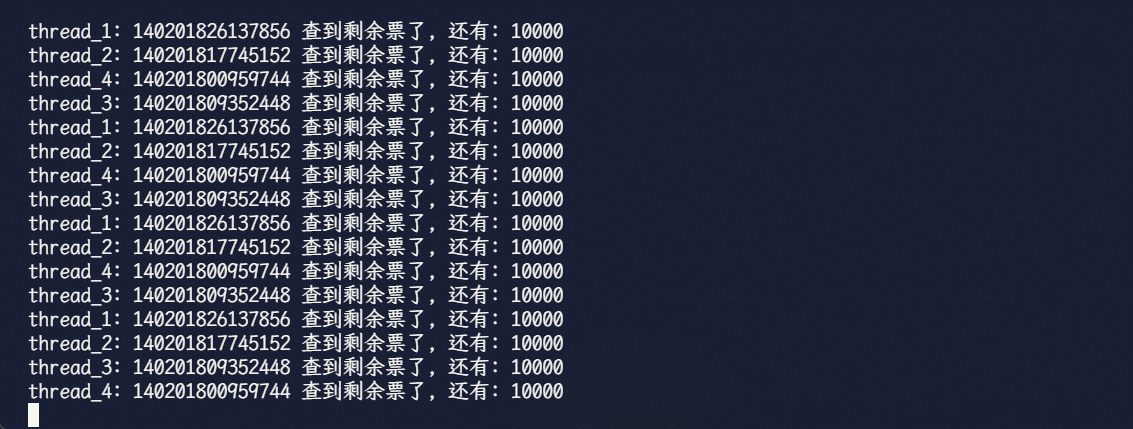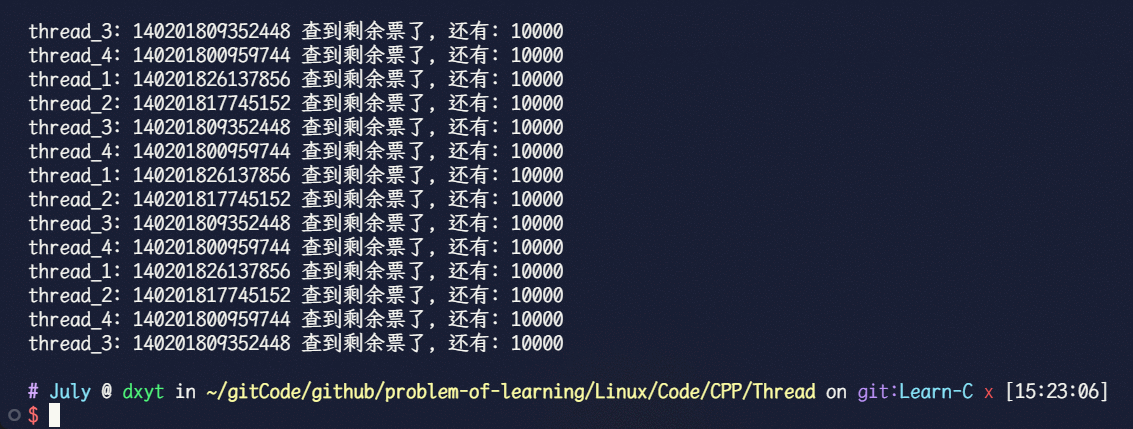
这段代码中, 临界资源和临界区都是什么?
首先, 票(tickets) 可以被所有线程看到, 并访问. 所以 票即为临界资源.
而 不同线程所执行的回调函数inquireTicket()对临界资源进行了访问, 那么 整个回调函数就都是临界区吗?
并不是, 只有访问了临界资源的那一部分代码被称作临界区, 即:
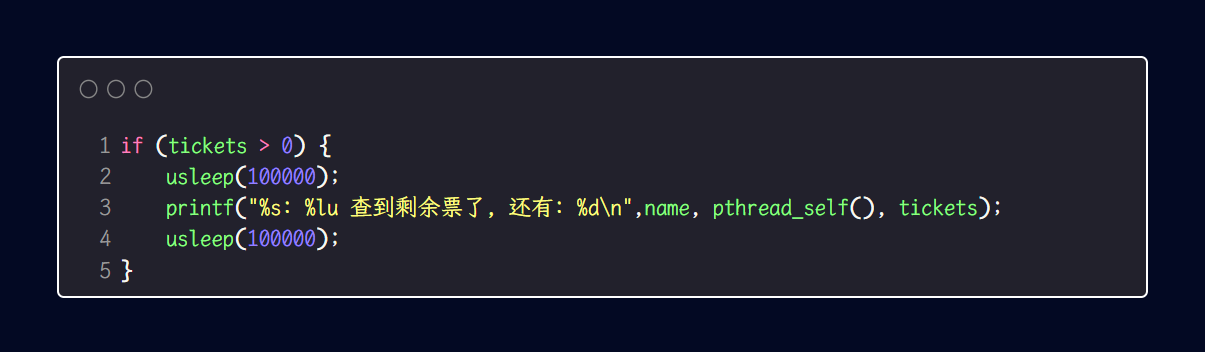
首先是, if (tickets > 0) 访问临界资源, 对临界资源进行了判断.
然后就是 输出了 tickets 也对临界资源进行了访问.
所以, 这一部分才叫 临界区.
多线程访问临界资源的问题
多线程访问临界资源时有可能造成错误的.
上面的代码执行之后, 没有发生错误. 是因为我们只是读取了临界资源, 并没有修改临界资源.
如果我们将代码改为对临界资源的修改, 我们设置回调函数内循环抢票, 知道抢到0张票:
#include <iostream>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;

void* grabTicket(void* args) {
    const char* name = static_cast<const char*>(args);

    while (true) {
        if (tickets > 0) {
            usleep(100);
            printf("%s: %lu 抢到票了, 编号为: %d\n", name, pthread_self(), tickets--);
            usleep(100);
        }
        else {
            printf("没有票了, %s: %lu 放弃抢票\n", name, pthread_self());
            break;
        }
    }

    return nullptr;
}

int main() {
    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, grabTicket, (void*)"thread_1");
    pthread_create(&tid2, nullptr, grabTicket, (void*)"thread_2");
    pthread_create(&tid3, nullptr, grabTicket, (void*)"thread_3");
    pthread_create(&tid4, nullptr, grabTicket, (void*)"thread_4");

    pthread_join(tid1, nullptr);
    cout << "main thread join thread_1" << endl;
    pthread_join(tid2, nullptr);
    cout << "main thread join thread_2" << endl;
    pthread_join(tid3, nullptr);
    cout << "main thread join thread_3" << endl;
    pthread_join(tid4, nullptr);
    cout << "main thread join thread_4" << endl;

    return 0;
}
执行这段代码, 你就会发现有可能会出错误:
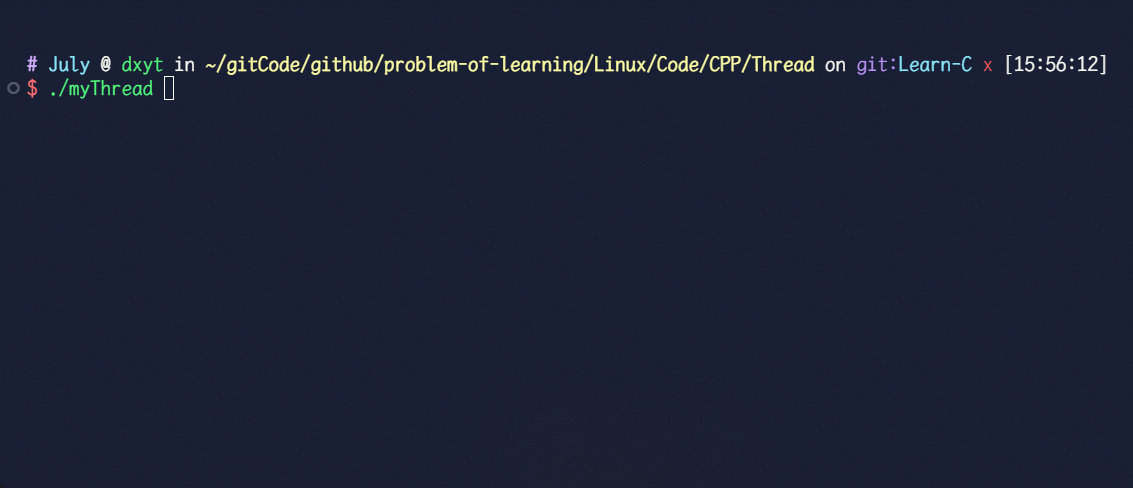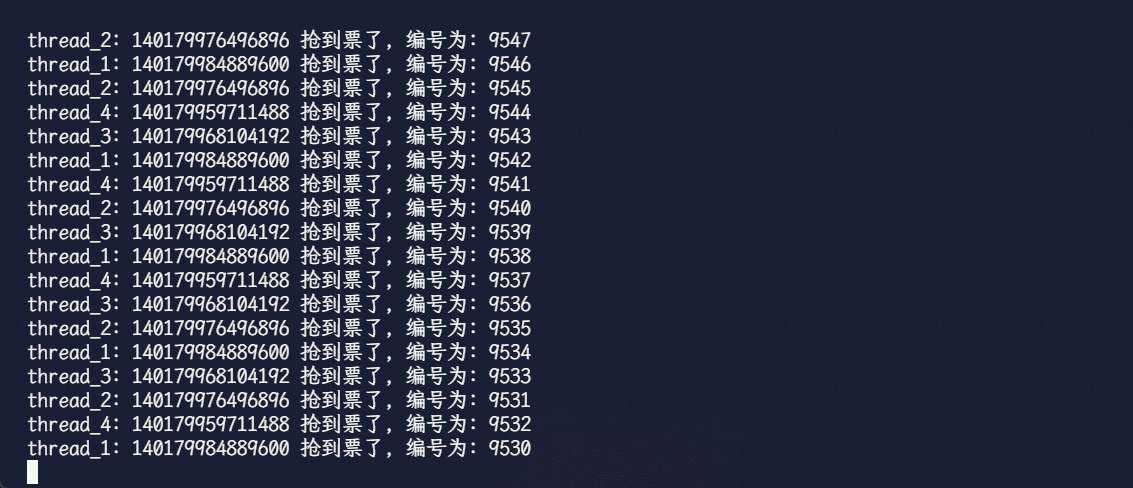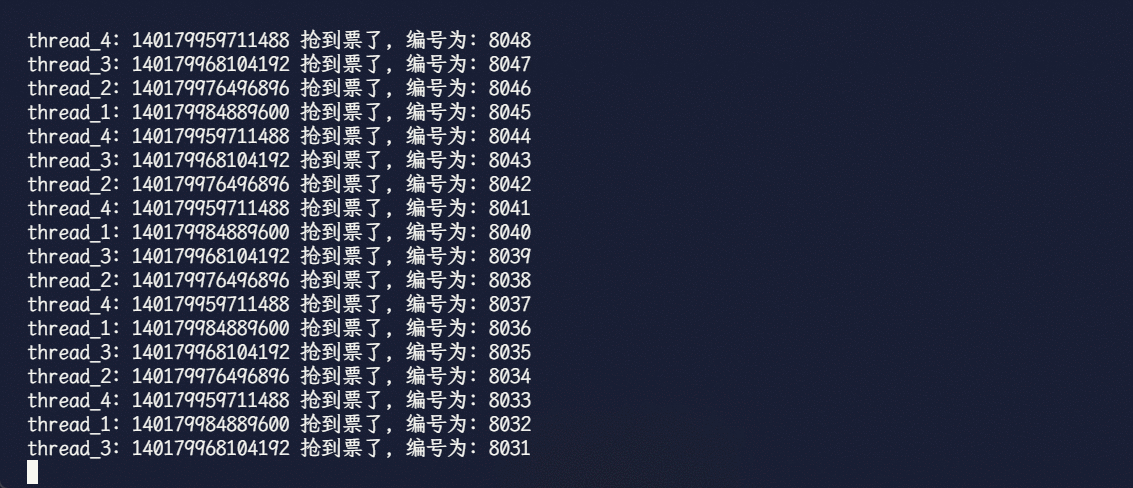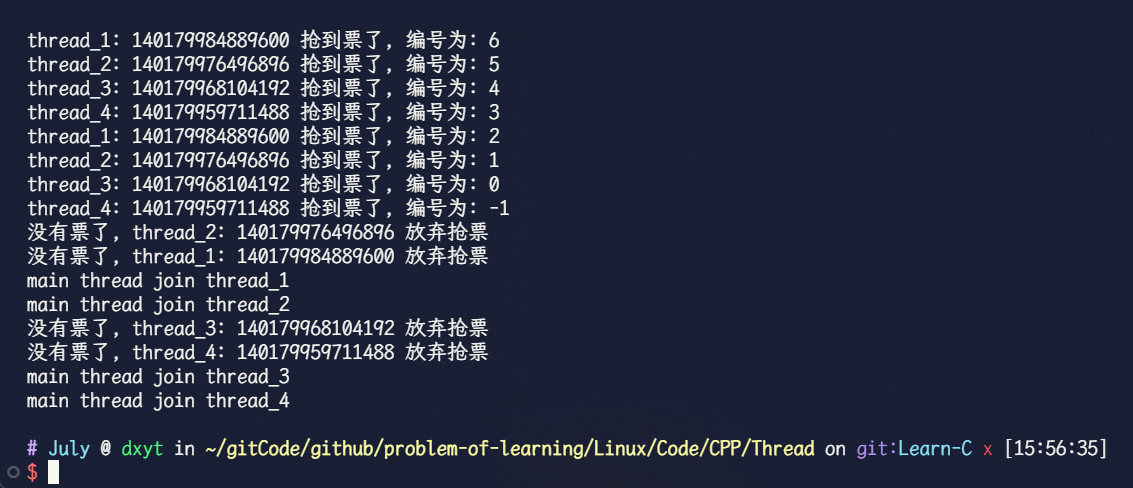
可以看到, 线程3抢到了 编号为0的票, 线程4抢到了编号为-1的票. 这两张票 很明显是不应改存在的. 因为, 我们设置的 只有 tickets > 0 才会输出 抢到票了, 这句话.
那么为什么会出现这种情况呢?
根据代码, 临界区是:
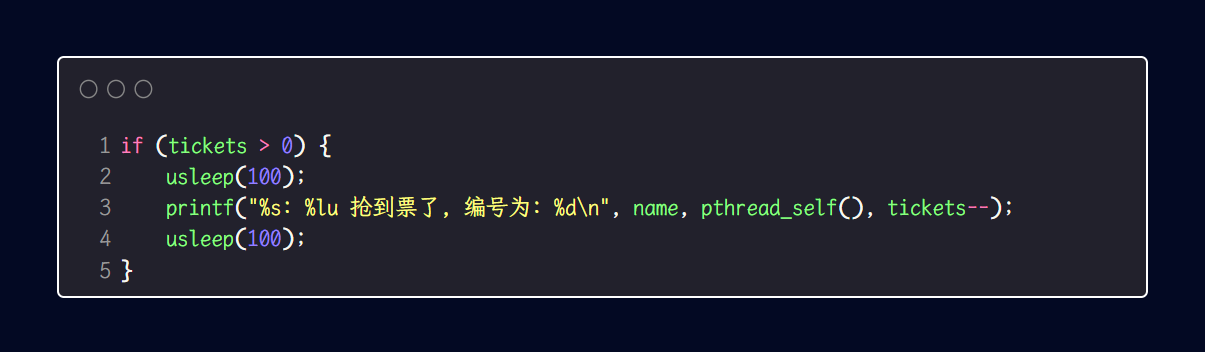
这部分代码存在两个计算: tickets > 0 和 tickets--
造成 线程抢到负票, 其实就是因为 tickets > 0 计算时发生了一些错误.
代码中有关算数计算的问题, 都是交给CPU执行的.
无论是
+ - * /还是逻辑运算还是逻辑判断. 最终,CPU 都会通过位移运算和加法运算来解决
这个判断的过程时如何发生错误的呢?
当 需要进行判断的时候, CPU 会将判断这个操作分成至少3步来进行:
- CPU读取判断并放入寄存器中
- CPU执行数据判断
- CPU将判断结果返回到代码中
那么, 当 tickets 为 1, 且 线程1 进行判断时, 正常的情况是这样的:
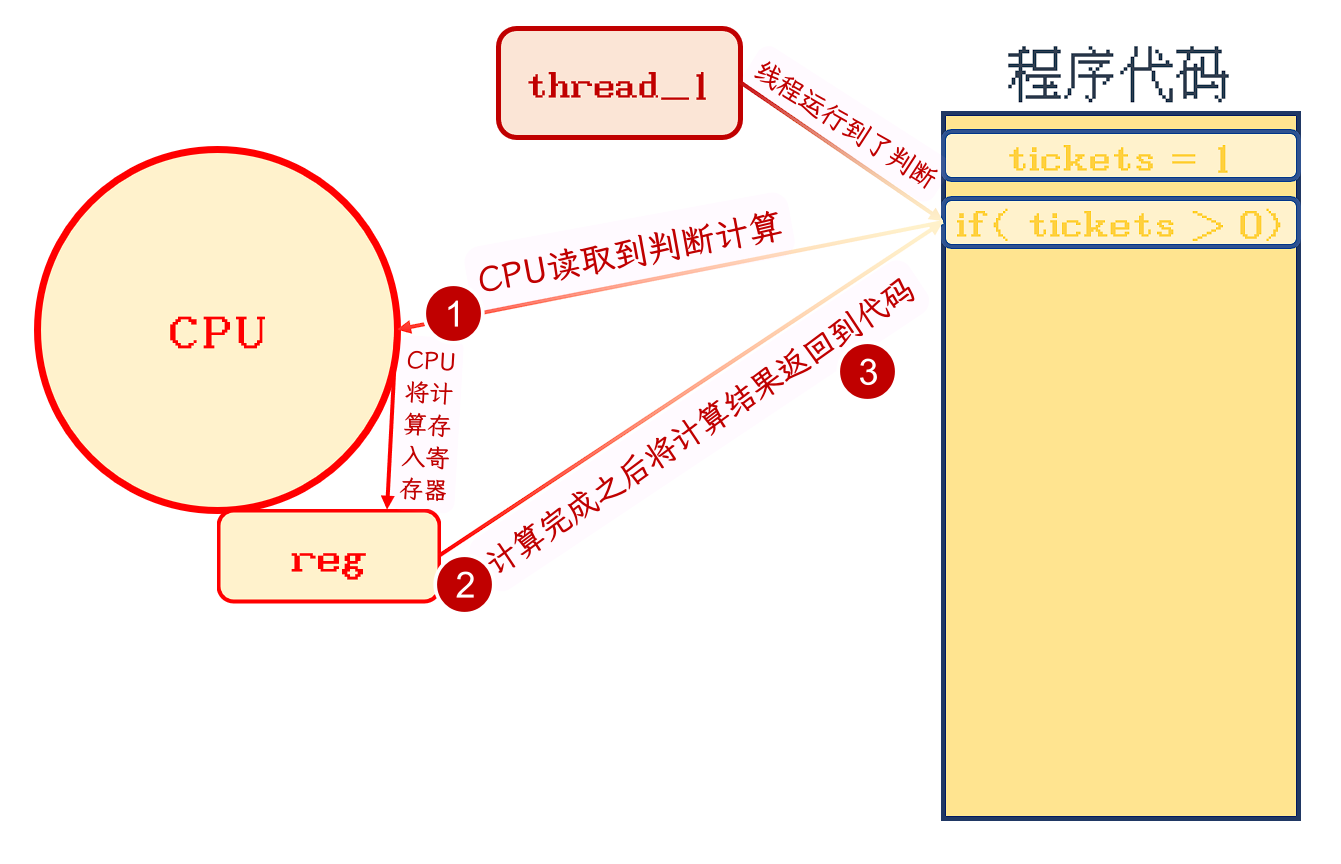
CPU 进行逻辑判断, 其实是通过 判断式子, 计算出一个真值或假值, 进而返回到 判断语句中.
例如, 此例中 tickets = 1, 判断
tickets > 0, CPU 就可能 计算1 + -0的结果, 然后将结果返回到 判断语句中
此时, 判断的结果肯定是真, 所以会执行抢票语句, 然后 tickets--.
这是正常的情况, 那么 如果出现其他情况呢?
还是在 tickets = 1 时, 线程 1 需要进行判断, 但是 CPU计算完成之后, 还没有将结果返回给线程1的代码中, 却需要调度线程2了.
然后 操作系统将CPU计算的结果保存到线程1的上下文数据中, 线程1 暂停运行:
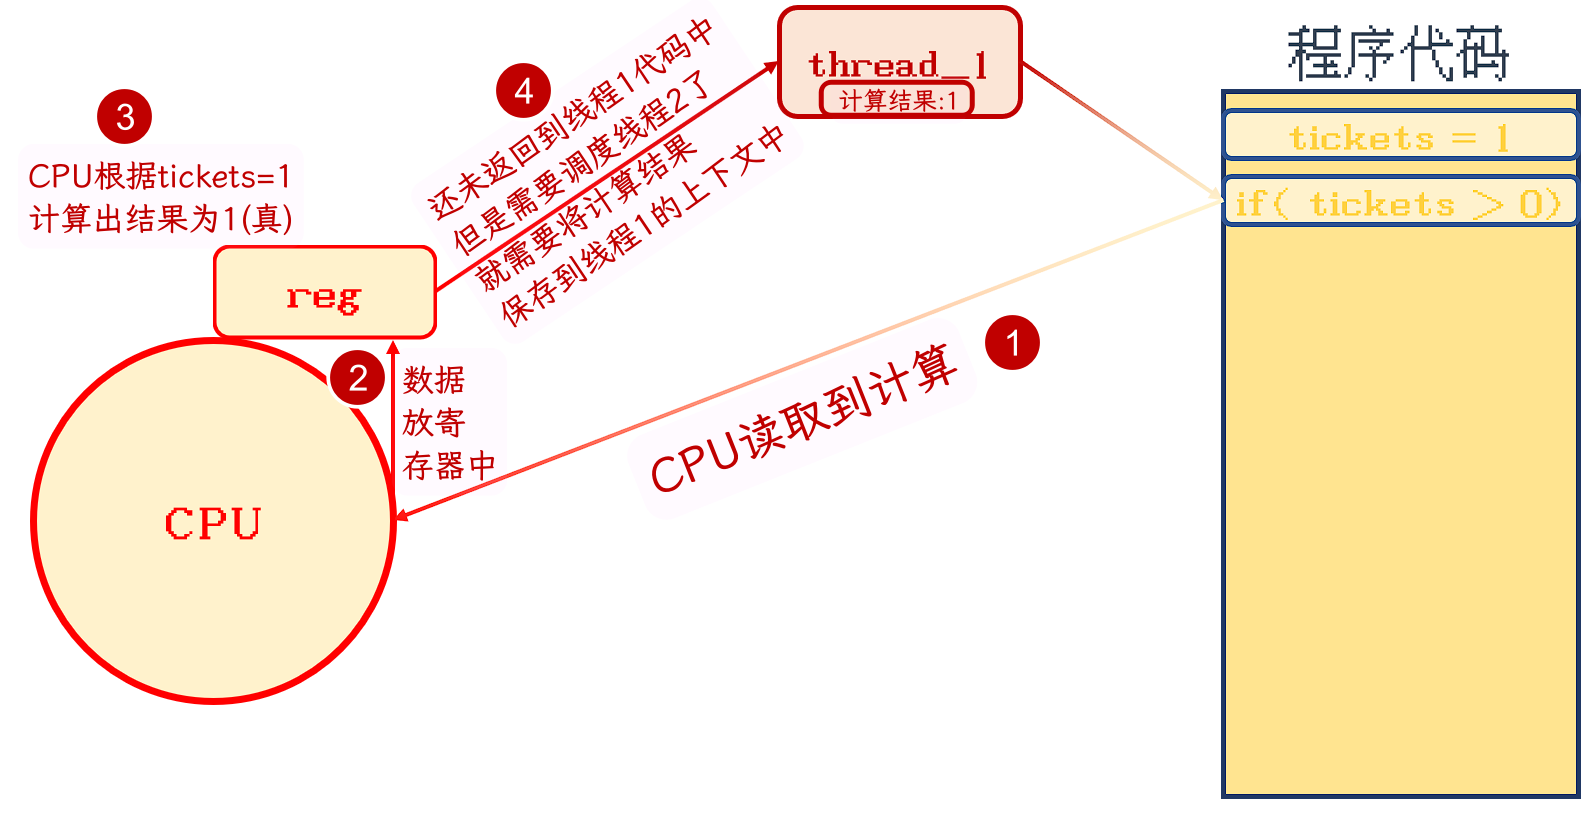
然后 线程2被调度 运行需要进行判断, 现在 tickets 依旧为1, 然后 CPU 根据 tickets 为1进行计算, 计算完成之后, 还没有将结果返回给线程2代码中, 又需要调度线程3了.
然后 操作系统又将 CPU计算的结果保存到线程2的上下文数据中, 线程2 暂停运行:
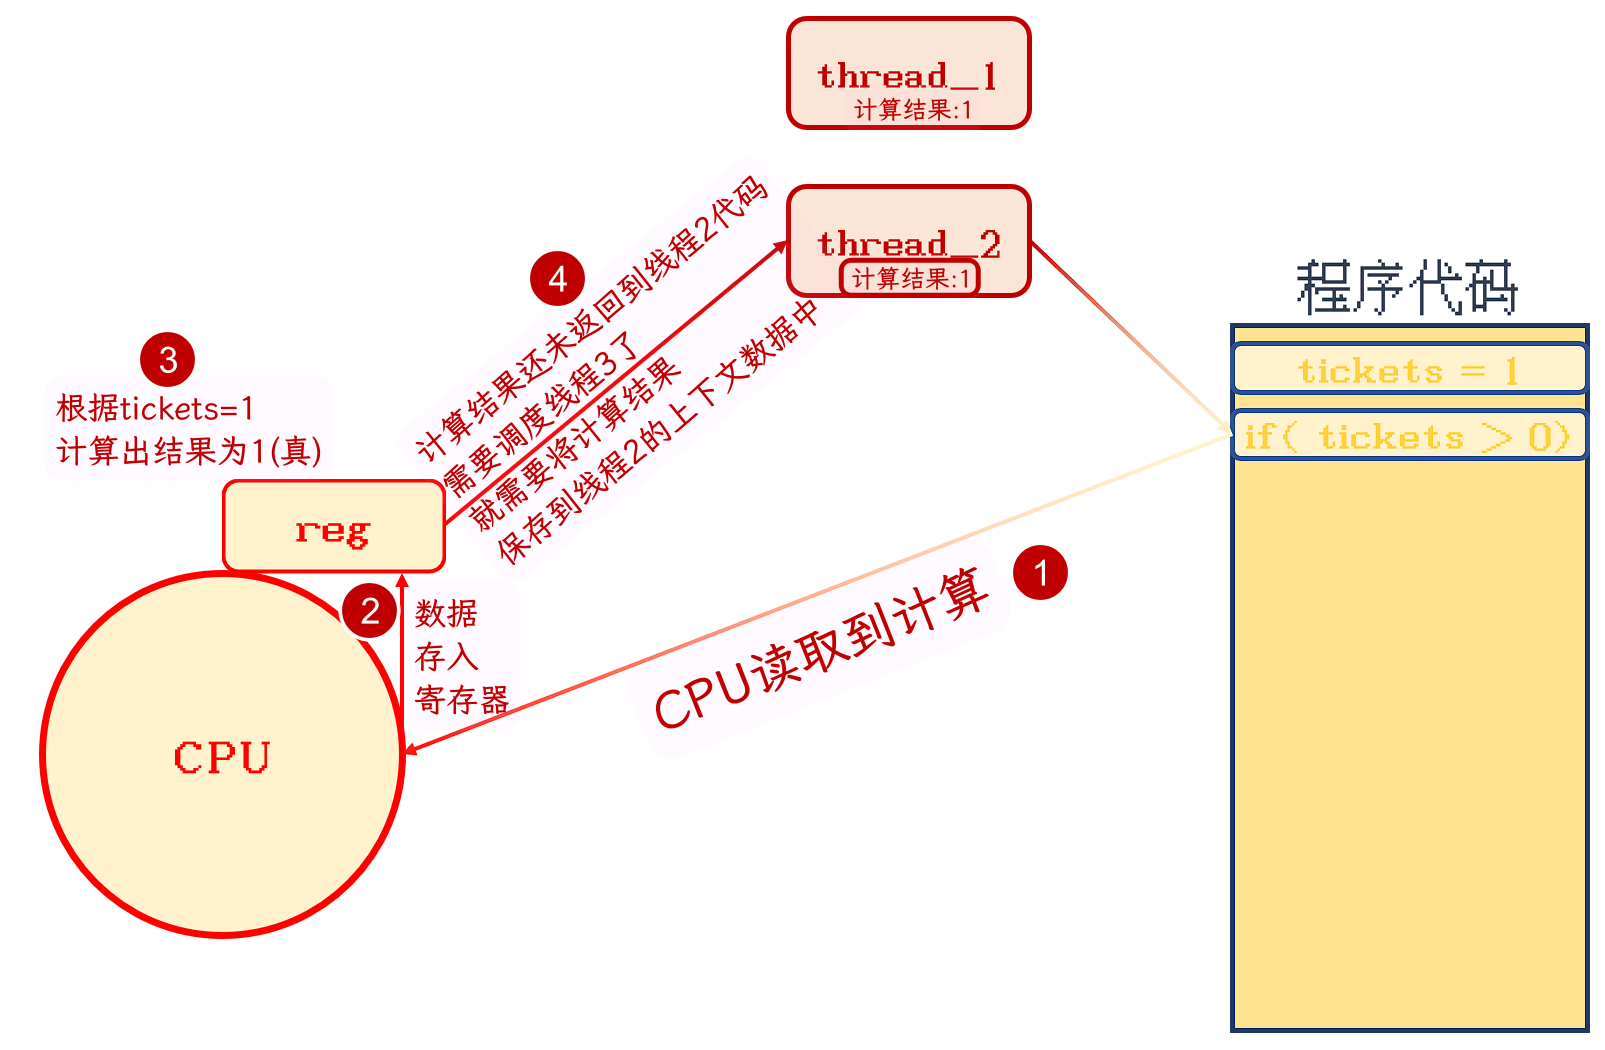
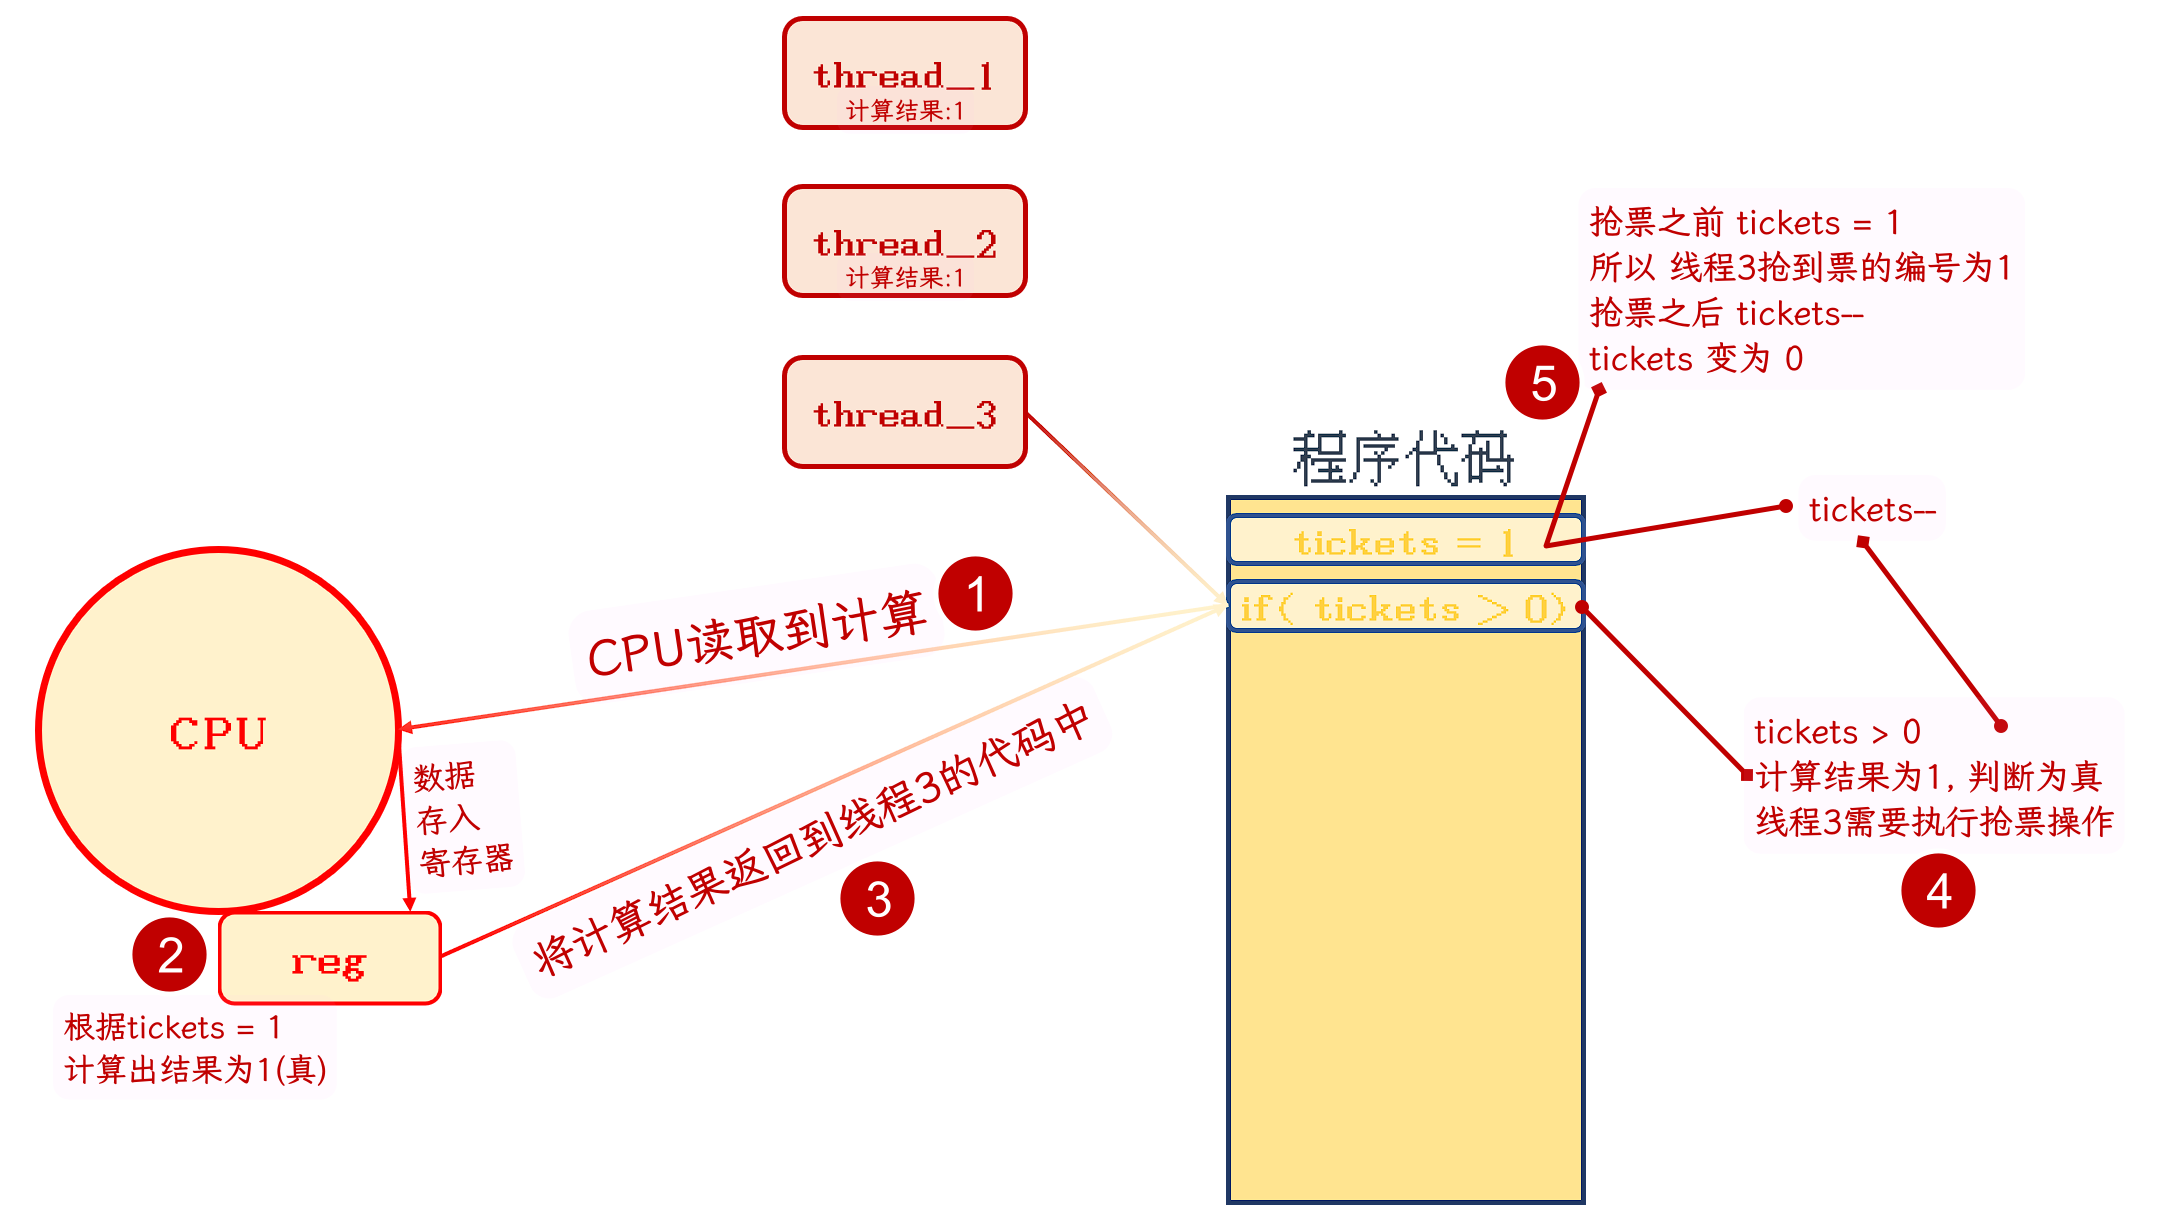
然后 线程3被调度 运行需要进行判断, 现在的 tickets 还是1, 然后CPU 根据tickets为1进行计算, 计算完成之后, 正常将结果返回给了线程3的代码中, 此时 tickets为1, 所以 判断结果肯定为真, 所以线程3 执行抢票操作 tickets--, tickets 变为 0. 线程3抢到 编号为1 的票:
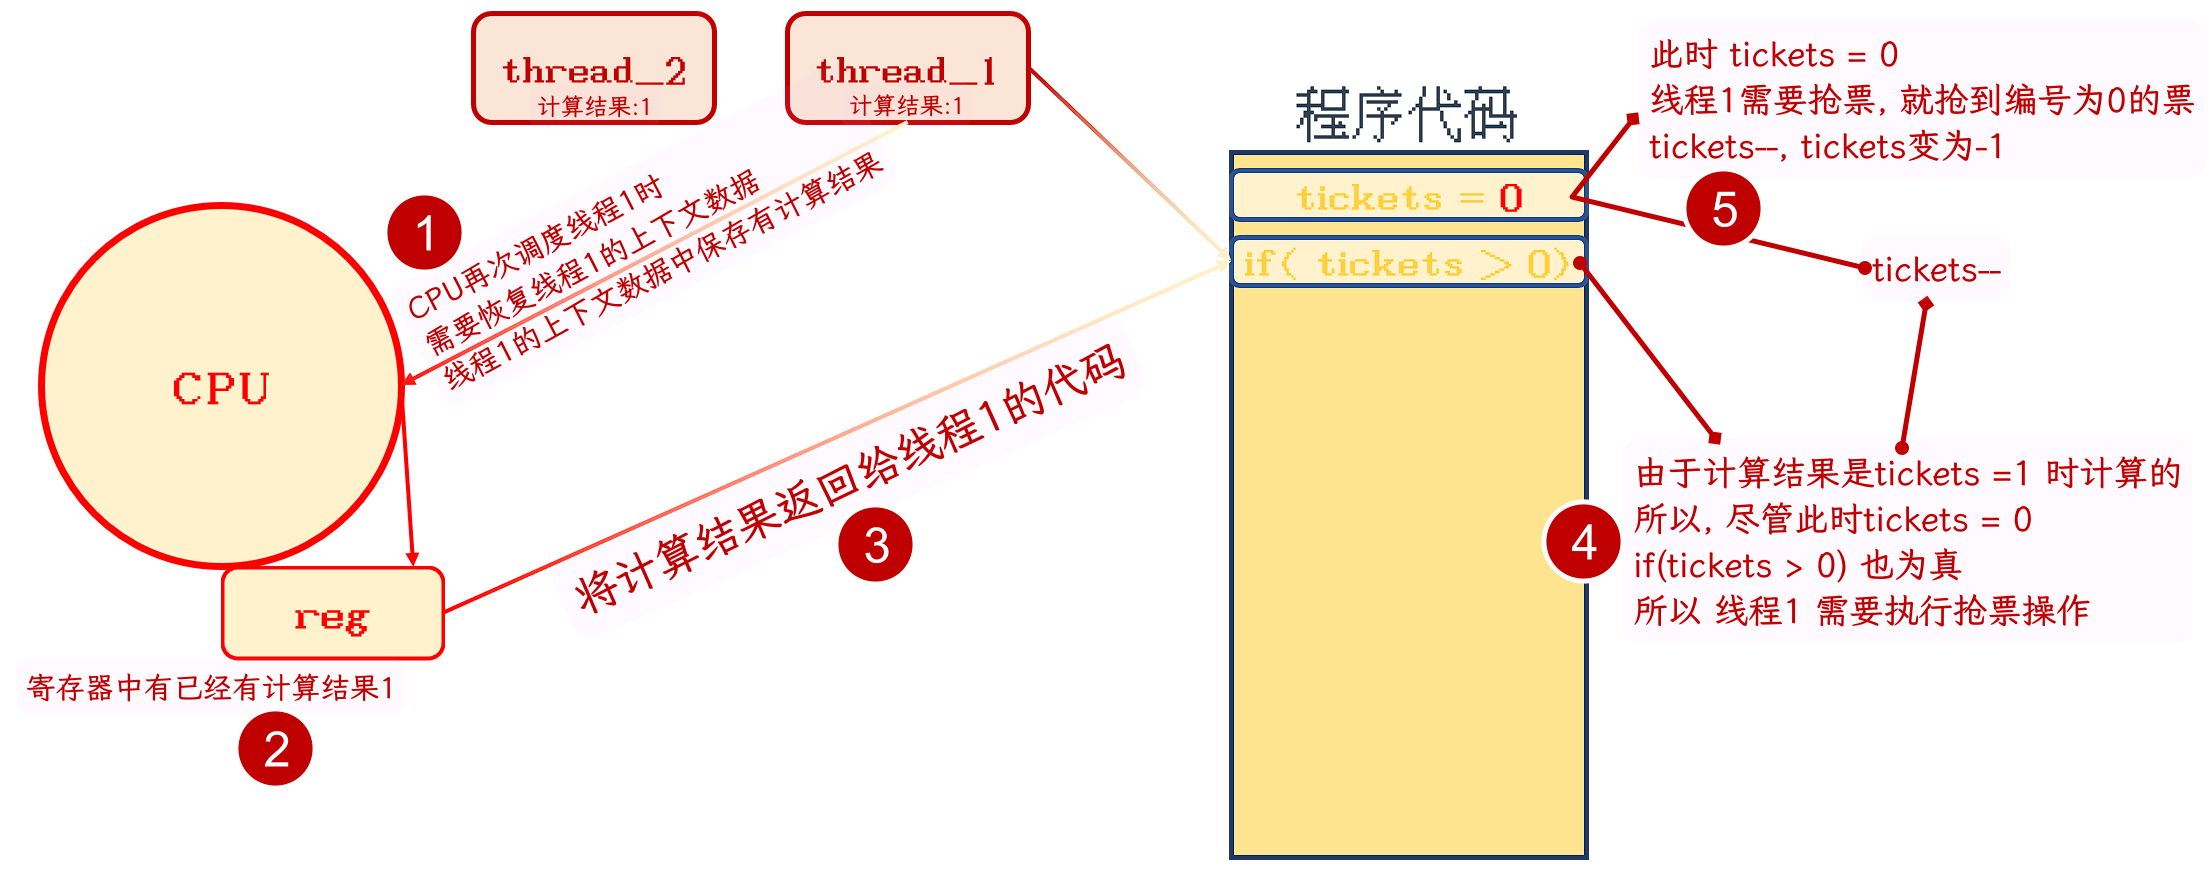
然后 线程1又被调度, 操作系统恢复线程1的上下文数据, 上次已经计算出了结果, 所以该将线程1上下文数据中保存的上次CPU计算逻辑判断结果返回到代码中, 由于是根据 tickets为1 计算的, 所以结果为真, 此时 线程1 也会执行抢票操作 tickets--, tickets 变为 -1. 线程1抢到 编号为0的票:
然后 线程2又被调度, 操作系统恢复线程2的上下文数据, 将结果返回到代码中, 结果也是由 tickets 为1 计算的, 所以结果为真. 线程2也会执行抢票操作 tickets--, tickets 变为 -2. 线程2 抢到 编号为-1 的票.
线程2的再次调度, 与线程1再次调度的步骤相似, 不再画图演示
由于CPU在执行线程的判断计算时, 突然因为某种情况需要调度其他线程, 就可能会造成最终判断错误的情况.
而 如果是执行
tickets--时发生这种情况, 就有可能对票的数量修改混乱很可能出现这样的情况:
线程1 执行完
tickets--结果是 9999, 但是需要调度其他线程, 所以需要将 9999 存储到线程1的上下文数据中.结果, CPU一直在调度其他线程, 票数实际已经被抢到了 5622. 但此时, 如果继续回去调度线程1, CPU就不会再计算, 而是恢复线程1的上下文数据, 然后发现已经计算过了, 就会直接将 9999 返回到线程1的代码中, 就会对全局变量作出修改. 将 5622 改为 9999.
此时 票的数量就会发生混乱.
然而会造成这种结果的原因是什么?
-
无论
tickets > 0还是tickets--这两个计算操作都不是原子的这两个操作都具有中间状态, 即 CPU计算的过程需要读取、计算、返回多个操作. 存在中间状态, 就有可能在处于中间状态的时候 暂停 然后其他线程访问同一个数据.
如果, 这两个操作都是原子性的, 根本不存在什么中间状态, 就不会再造成这种情况
-
在已经有一个线程访问临界资源的时候, 其他线程依旧可以访问临界资源.
有关操作的原子性, 本篇文章暂不涉及.
本片文章会从第二个原因入手, 解决上面的线程数据不安全的问题.
mutex互斥量
第二个原因是: 在已经有一个线程访问临界资源的时候, 其他线程依旧可以访问临界资源
那么要解决这个问题, 其实就是需要达成这三点:
- 代码必须要有互斥行为:当代码
进入临界区执行时,不允许其他线程进入该临界区 - 如果多个线程同时要执行临界区的代码,并且临界区没有线程在执行,那么
只能允许一个线程进入该临界区 - 如果线程
不在临界区中执行,那么该线程不能阻止其他线程进入临界区
这三个要求其实核心宗旨只有一个, 即 给临界区加一把锁!
当有线程进入临界区的时候, 就给临界区上一把锁, 阻止其他线程进入临界区. 这种锁, 被称为 互斥锁. 给代码实现互斥效果
那么, 如何给代码上锁和解锁呢?
锁的接口及使用 *
pthread 库为我们提供了 “造锁/买锁”、“改锁”、“上锁”、“解锁”、“毁锁/卖锁” 的接口:
定义一个锁(造锁):
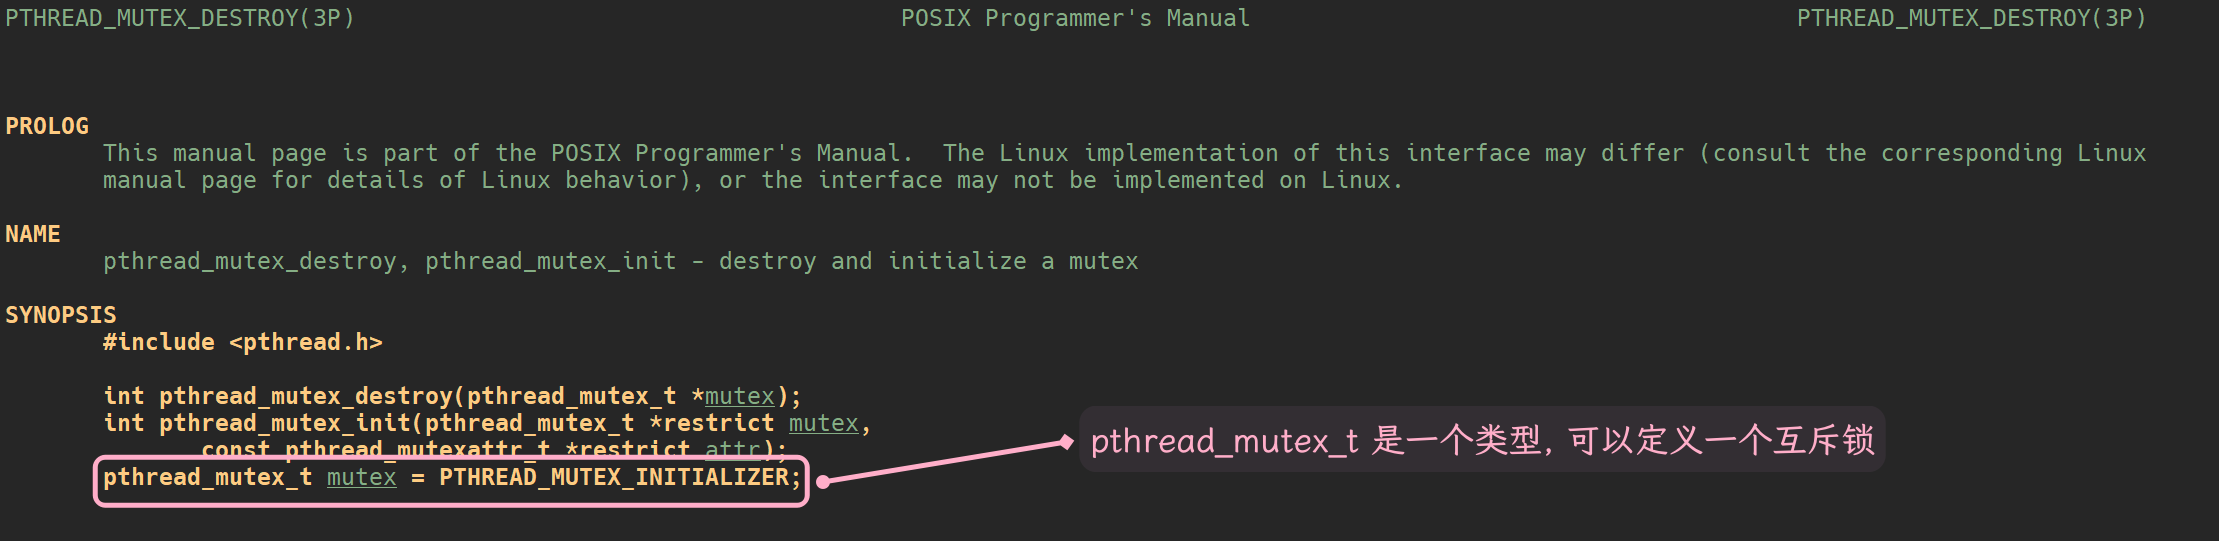
我们可以像定义变量一样, 使用 pthread_mutex_t mutex; 来定义一个互斥锁. 当然, 锁名可以随便设置.
此锁, 即为 互斥量
互斥锁的类型
pthread_mutex_t是一个联合体.
初始化锁(改锁):
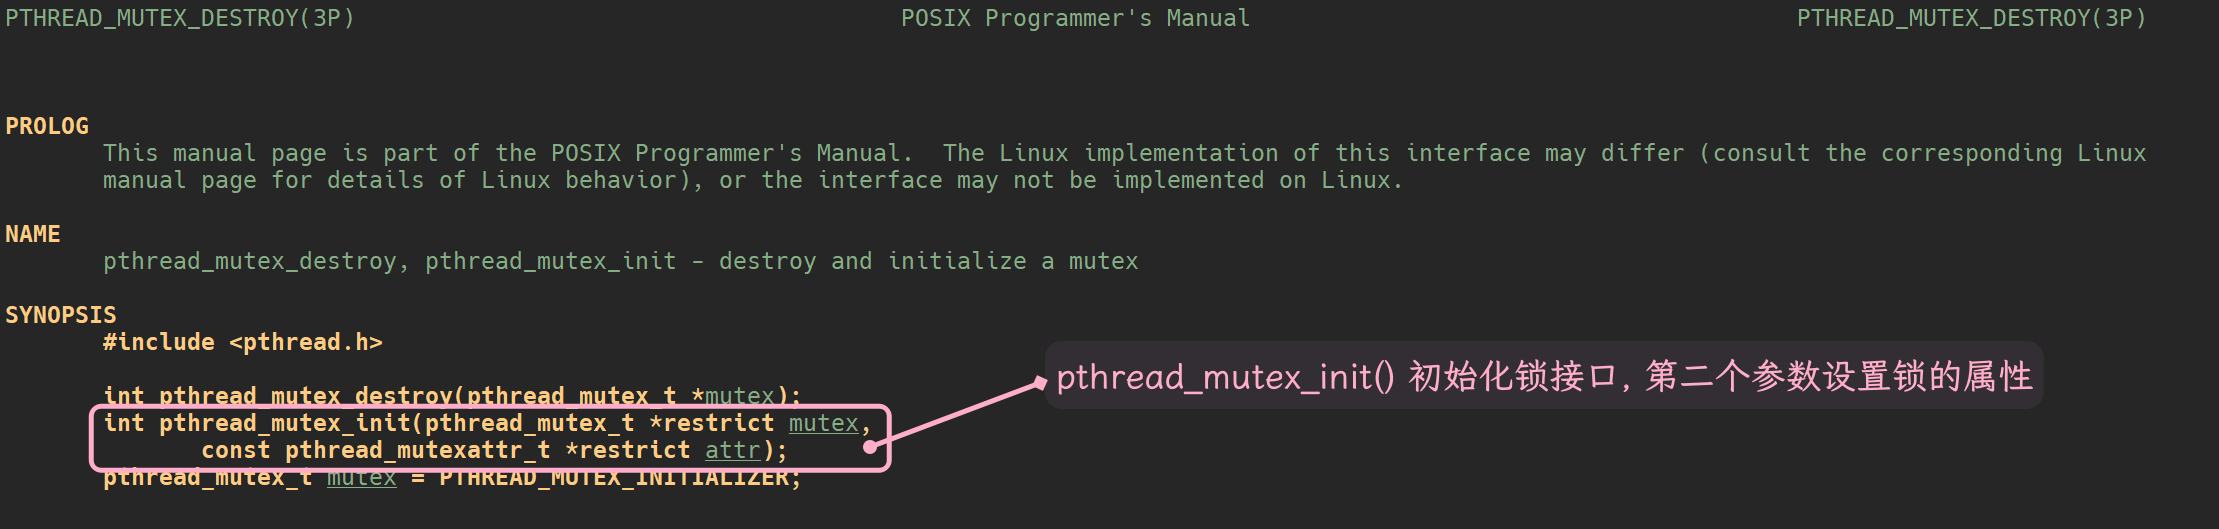
pthread_mutex_init() 是 pthread 库提供的初始化锁的接口, 第一个参数传入的就是需要初始化的锁的地址.
第二个参数需要传入锁初始化的属性, 在接下来的使用中暂时不考虑.
成功返回0, 否则返回错误码.
摧毁锁:
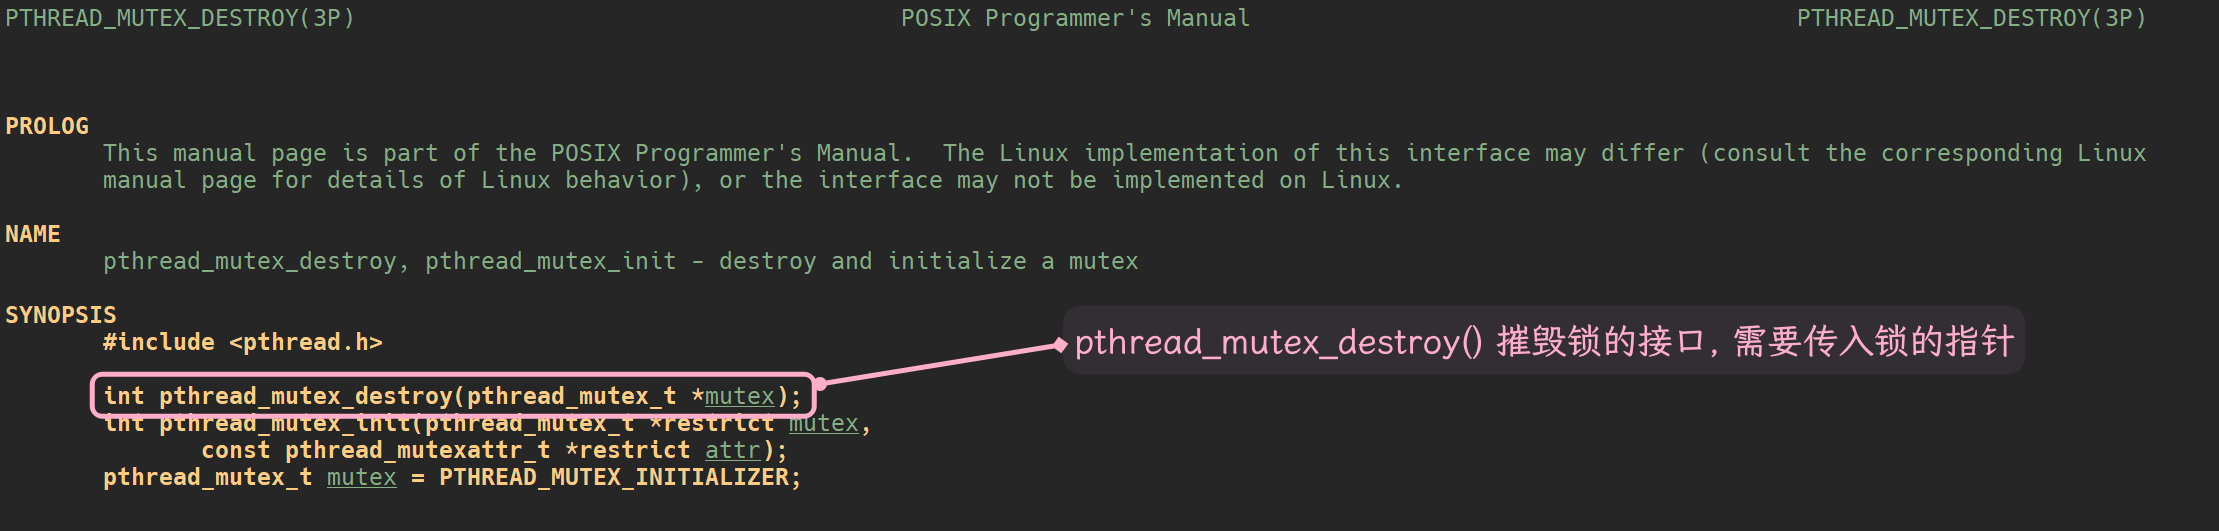
pthread_mutex_destroy() 用来摧毁定义的锁, 传入锁的指针.
成功返回0, 否则返回错误码.
上锁:
pthread 库为用户提供了, 两种不同的上锁方式:
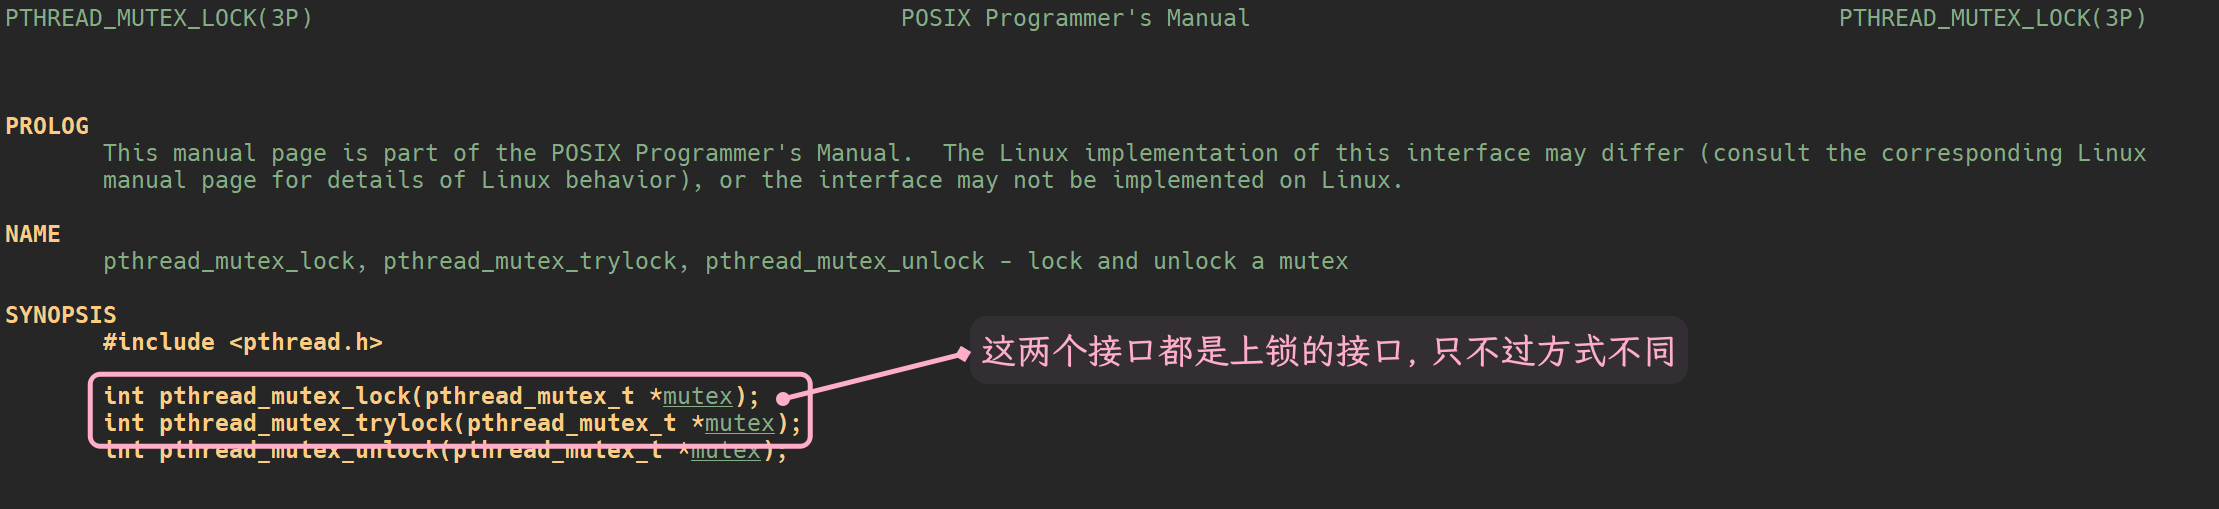
pthread_mutex_lock(), 阻塞式上锁. 即 线程执行此接口时, 指定的锁已经被锁上了, 那么线程就进入阻塞状态, 知道解锁之后 此线程再上锁.
pthread_mutex_trylock(), 非阻塞式上锁. 即 线程执行此接口时, 尝试上锁, 如果指定的锁已经被锁上, 那么线程就先不上锁, 先去执行其他代码.
上锁接口即为抢锁的接口, 哪个线程可以抢到, 哪个线程就能进入被锁上的区域.
这两个接口, 一般用于 进入临界区之前
当上锁成功, 则返回0, 否则返回一个错误码.
解锁:
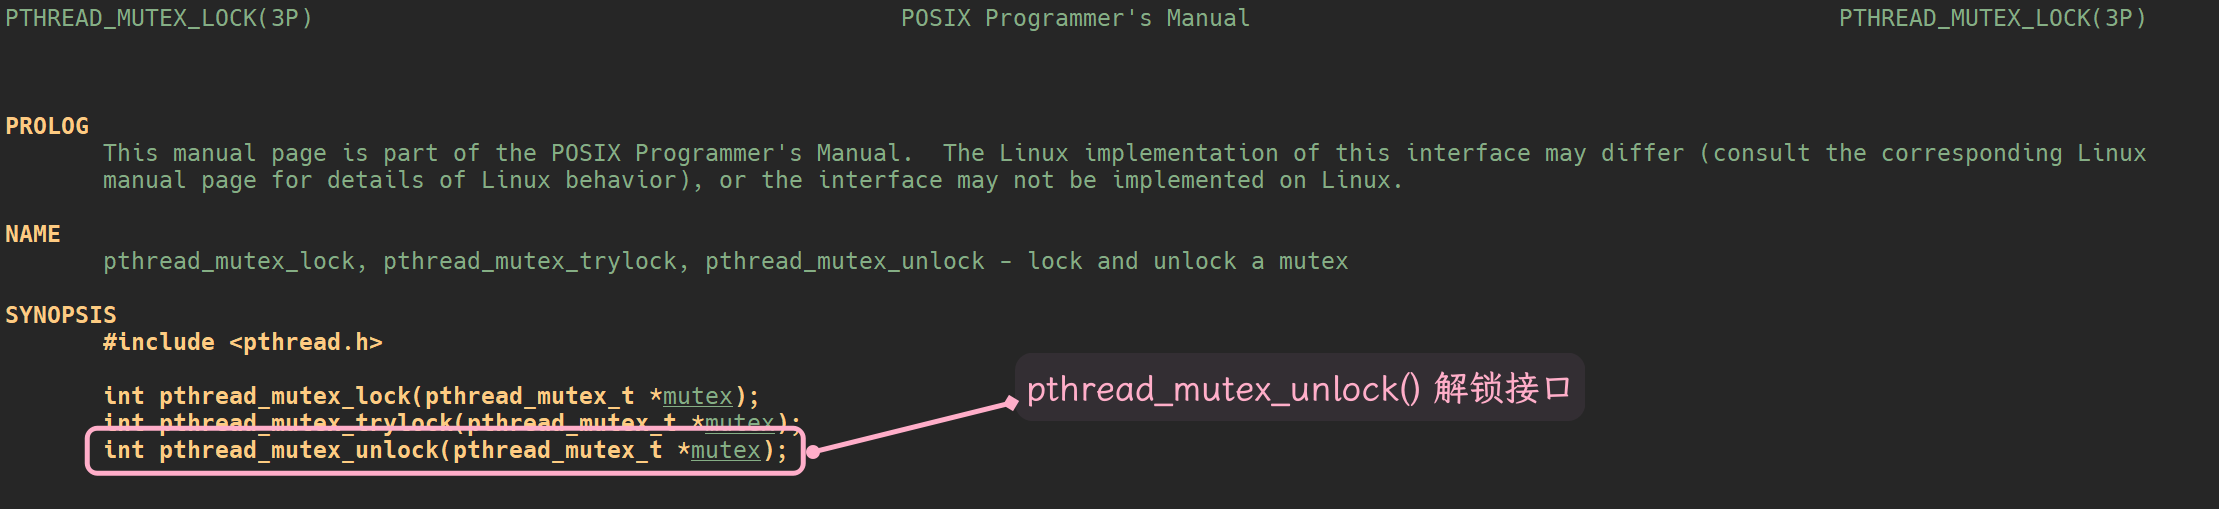
pthread_mutex_unlock() 解锁接口, 一般用于出临界区的时候
当解锁成功, 返回0, 否则返回一个错误码.
上面介绍了 pthread 库提供的互斥锁, 以及锁的一些接口.
现在我们来使用以下锁.
首先, 锁是需要定义的, 而且需要被可以抢占锁的线程看到.
所以, 我们可以定义一个全局的锁, 然后在主线程内初始化:
#include <iostream>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;
pthread_mutex_t mutex;		// 定义锁

void* grabTicket(void* args) {
    const char* name = static_cast<const char*>(args);

    while (true) {
        pthread_mutex_lock(&mutex);     // 在即将进入临界区时加锁
        if (tickets > 0) {
            usleep(100);
            printf("%s: %lu 抢到票了, 编号为: %d\n", name, pthread_self(), tickets--);
            usleep(100);
            pthread_mutex_unlock(&mutex);   // 在即将离开临界区时解锁
        }
        else {
            printf("没有票了, %s: %lu 放弃抢票\n", name, pthread_self());
            break;
        }
    }

    return nullptr;
}

int main() {
    pthread_mutex_init(&mutex, nullptr); 		// 初始化锁

    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, grabTicket, (void*)"thread_1");
    pthread_create(&tid2, nullptr, grabTicket, (void*)"thread_2");
    pthread_create(&tid3, nullptr, grabTicket, (void*)"thread_3");
    pthread_create(&tid4, nullptr, grabTicket, (void*)"thread_4");

    pthread_join(tid1, nullptr);
    cout << "main thread join thread_1" << endl;
    pthread_join(tid2, nullptr);
    cout << "main thread join thread_2" << endl;
    pthread_join(tid3, nullptr);
    cout << "main thread join thread_3" << endl;
    pthread_join(tid4, nullptr);
    cout << "main thread join thread_4" << endl;

    return 0;
}
我们定义了一个全局锁, 以保证所有线程都可以使用.
我们在回调函数即将进入临界区的时候上锁, 在即将出临界区的时候解锁.
上锁和解锁, 一定要合理!
然后查看代码的执行结果:
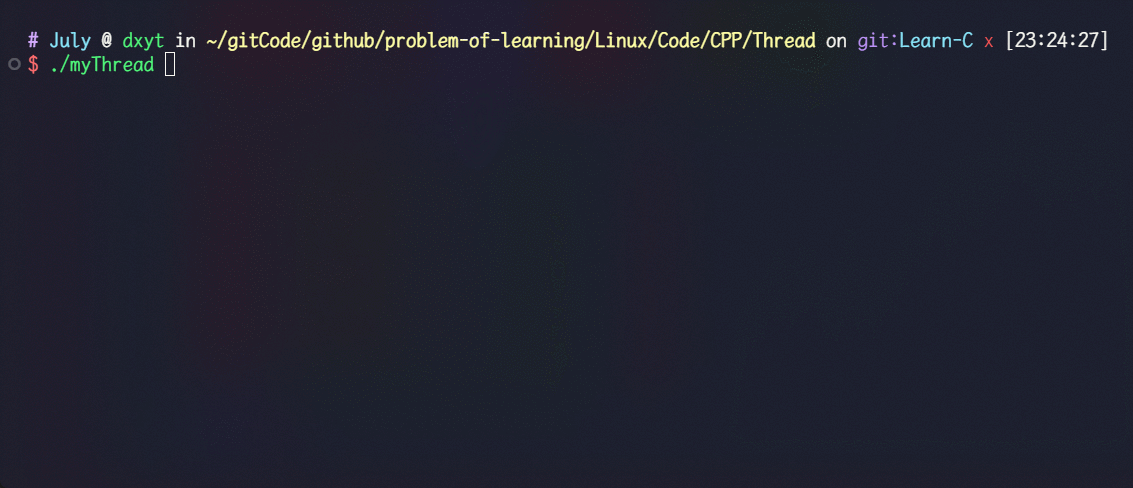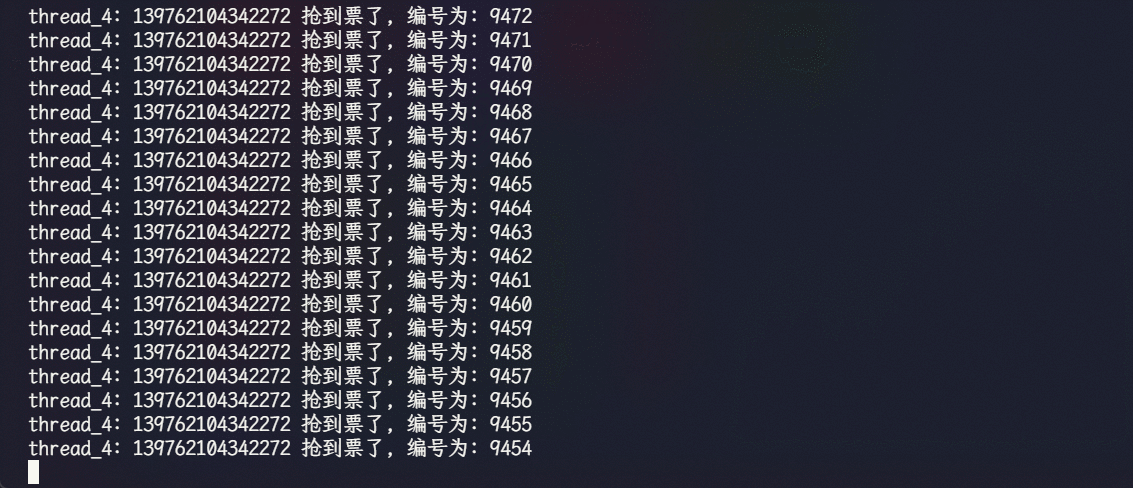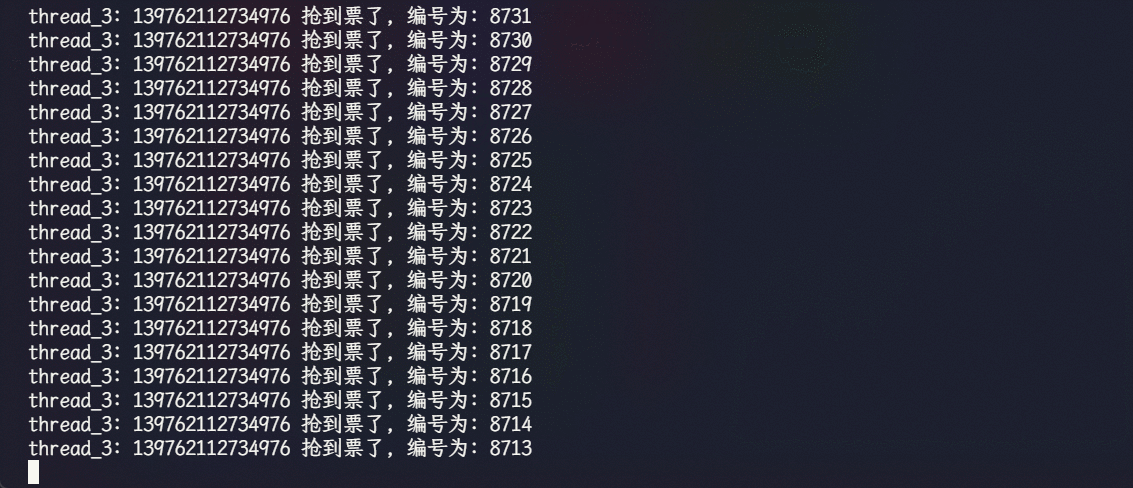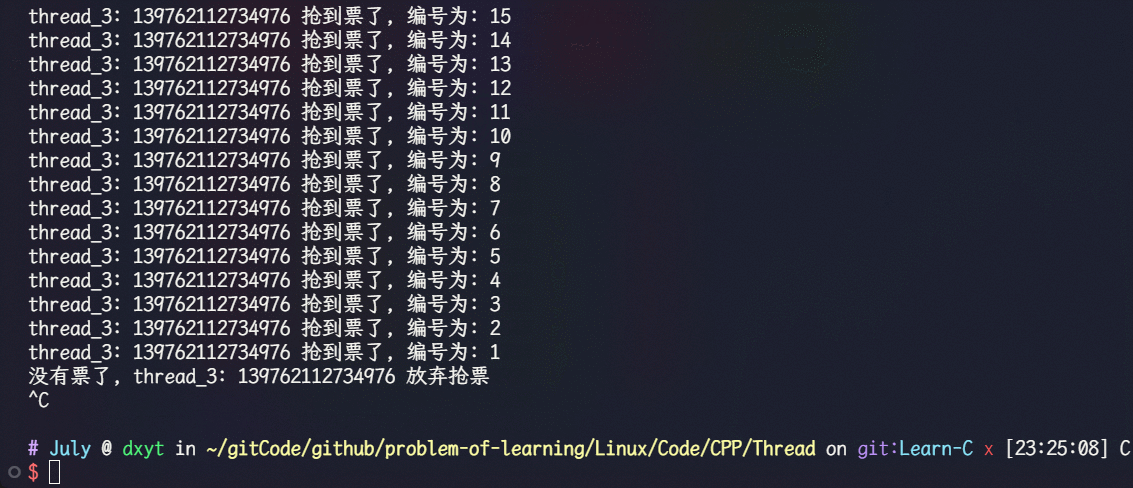
可以看到, 抢票的过程是非常和谐的. 没有发生数据错误的问题.
但是, 票被抢完之后, 你会发现, 整个进程卡住了. 这是为什么?
在没有上锁的时候, 整个代码是可以正常运行的. 所以 一定是锁的问题.
我们在即将进入临界区的时候, 上锁了. 也在即将出临界区的时候解锁的. 应该是没问题的.
不过真的是这样吗?
如果票被抢完了, 最后一次执行判断语句, 会进到 哪个控制块中呢? 是 if后 还是else后?
我们在if后的控制块中解锁了, 但是并 没有在else后的控制块中解锁. 那么 最后一次票数判断之后, 就会直接退出线程.
那么此时在推出线程的时候, 并 没有对已经上了的锁进行解锁.
而我们知道, 我们使用的 pthread_mutex_lock() 是阻塞式上锁的. 如果执行的时候, 指定的锁已经被锁上了, 那就会阻塞式等待, 线程就会暂停运行.
而 对指定锁上锁的线程已经退出了, 并且没有解锁. 所以其他线程会因为阻塞时等待而一直暂停运行.
上述现象是一种
死锁现象.
死锁是指在多线程的运行时, 每个线程都在等待其他线程释放资源, 导致所有线程都无法继续执行的一种状态(对进程也适用)
所以, 是将我们还需要在else后的控制块中进行解锁:
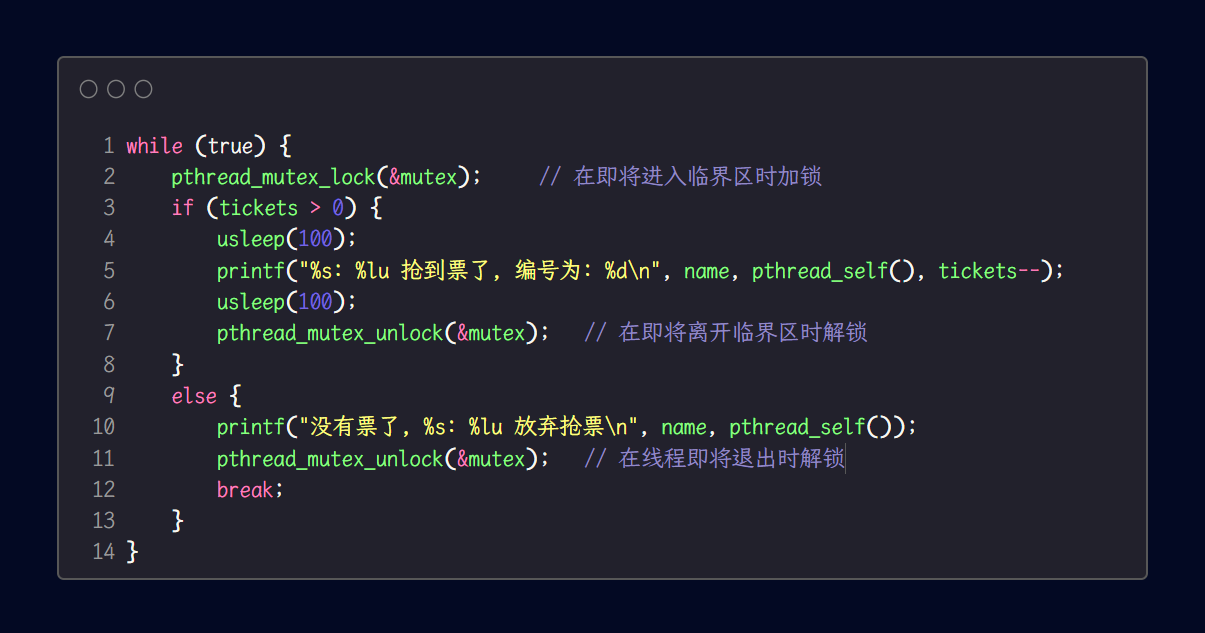
此时, 我们再执行代码:
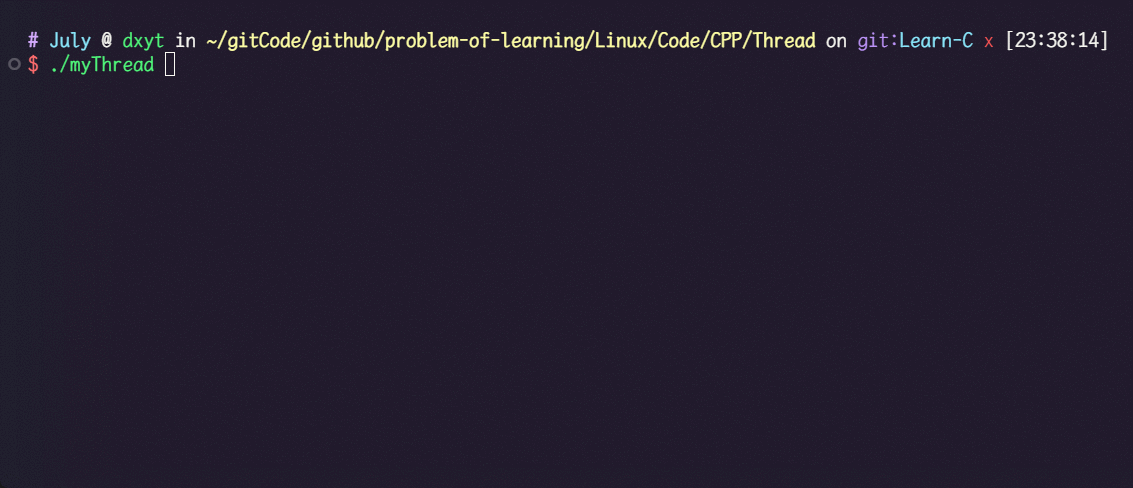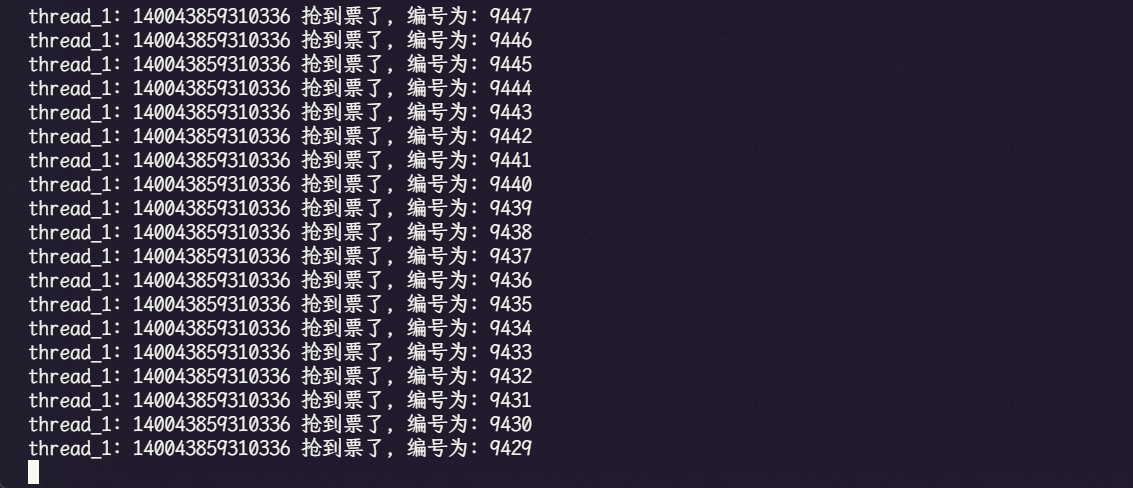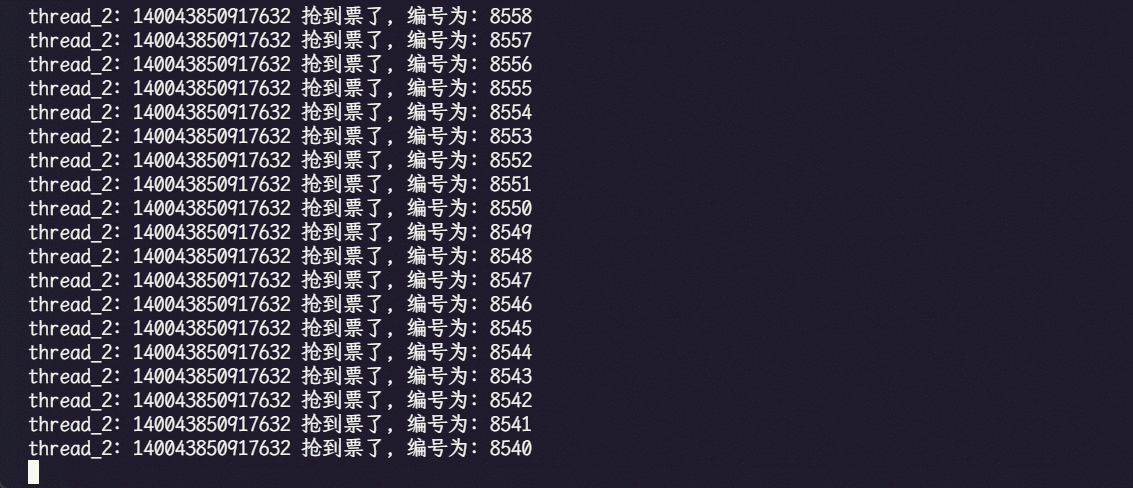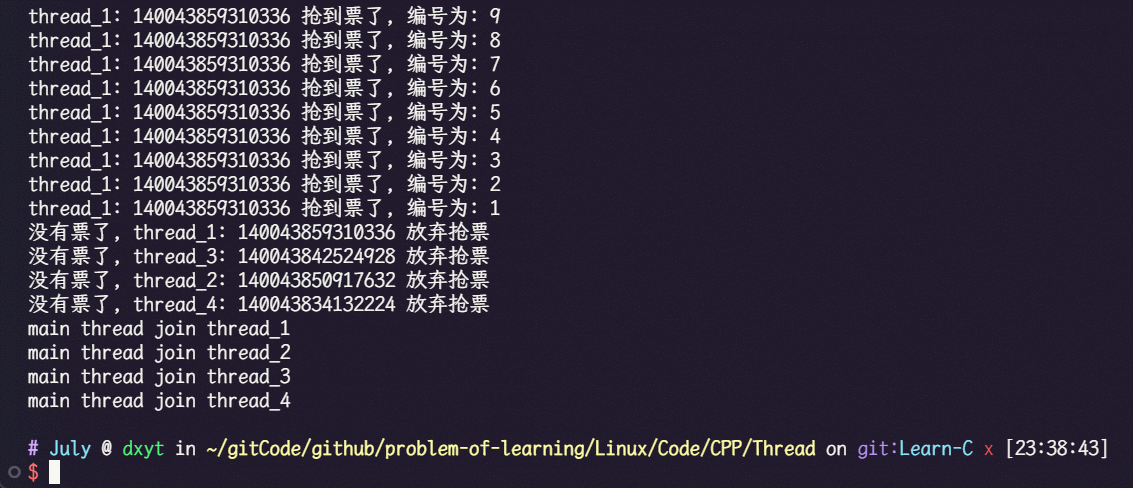
可以看到, 票抢到很和谐, 而且线程退出的也很正常.
但是, 也可以发现, 加了锁之后 整个进程的运行速度要满了许多. 因为要不停的上锁加解锁. 再加上 我们为了方便观察 在 if后 的控制块中使用了 两个usleep(100). 所以会很慢. 可以删除掉这两个语句.
并且, 我们还发现, 为什么代码执行起来 好像并不是多线程一起执行的呢?而是排着队执行的?
其实是因为, 一个线程进入临界区加上锁之后, 其他进程就会进入阻塞状态. 在此线程的时间片内, 此线程就会一直进出临界区. 虽然此线程会在出临界区时解锁, 但是它又会马上进入下一个循环, 再次上锁.
而 其他线程想要申请到锁, 是需要先被CPU调度的, 线程的调度的消耗 对比 上锁和解锁消耗, 其实是很大的. 所以 线程调度并没有 上锁和解锁快. 所以, 我们实现的代码 在申请到锁的线程的时间片内, 其他线程是很难抢到锁的.
所以, 我们可以在线程解锁之后, 让线程等一会 不让他马上进入下一个循环. 让CPU有充足的时间调度其他线程. 然后就可以看到 "百线争鸣" 啦
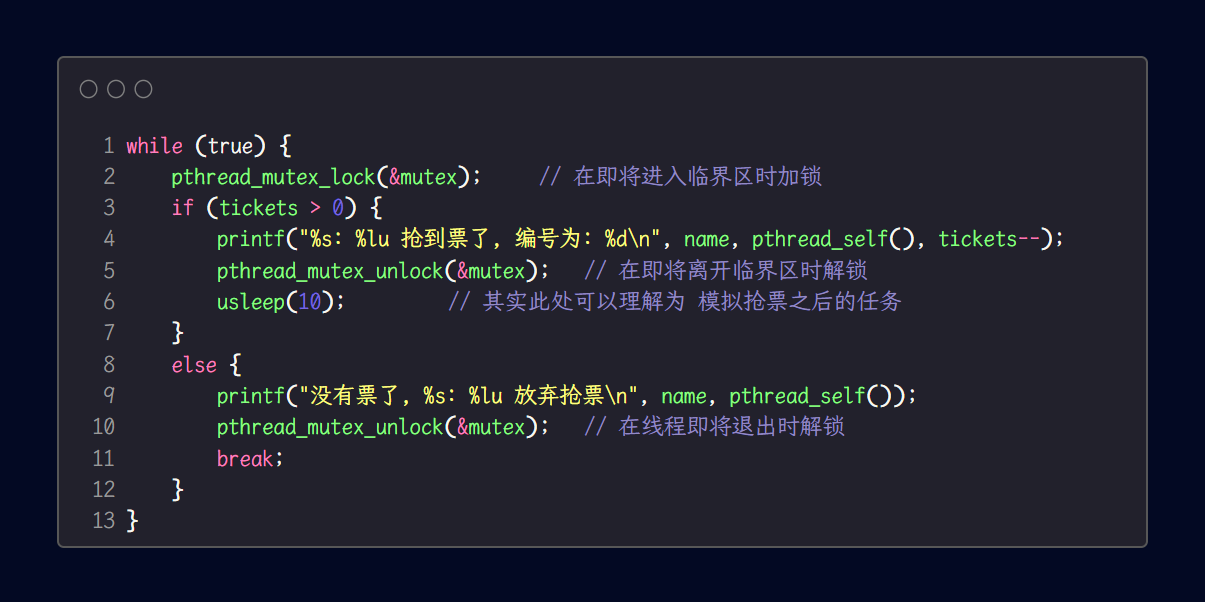
修改之后, 再看运行结果:
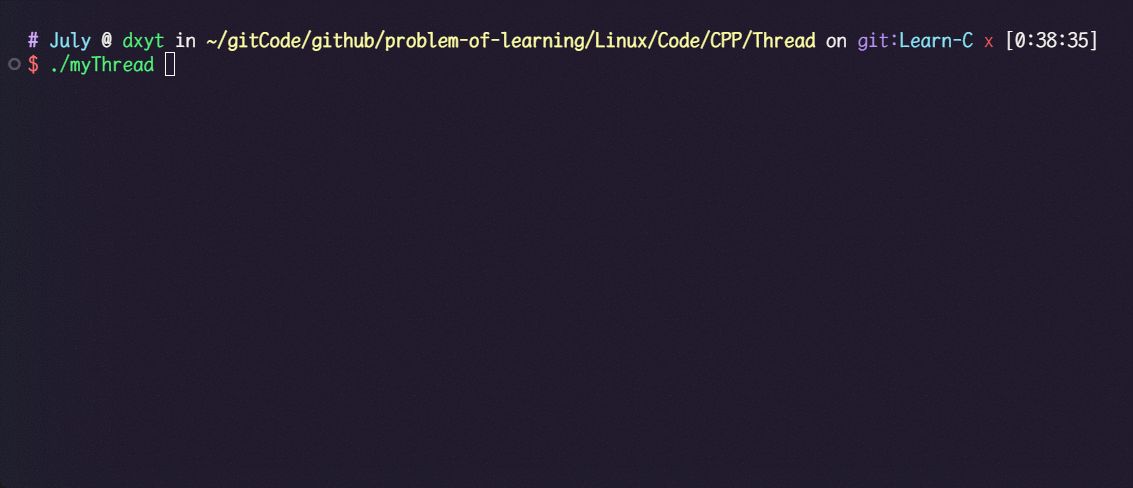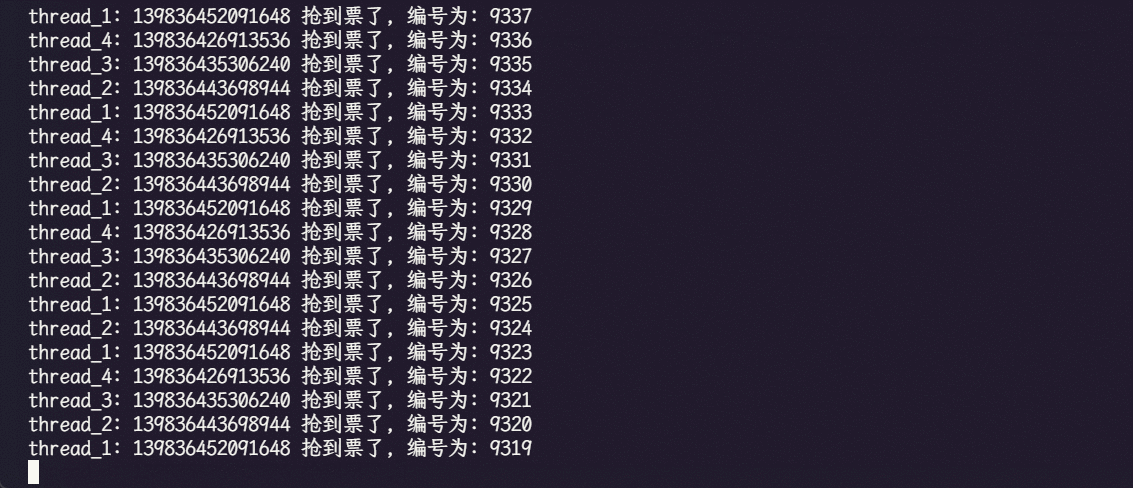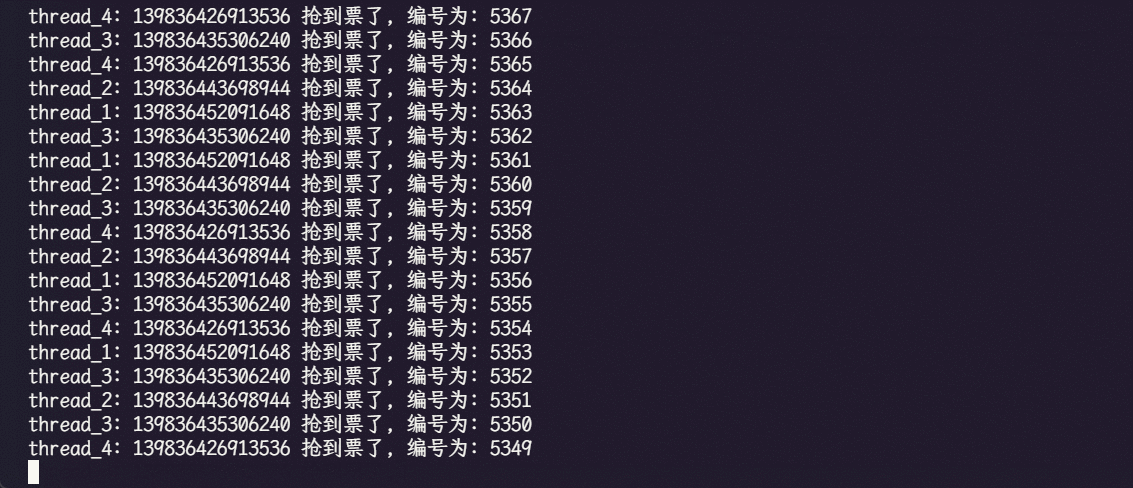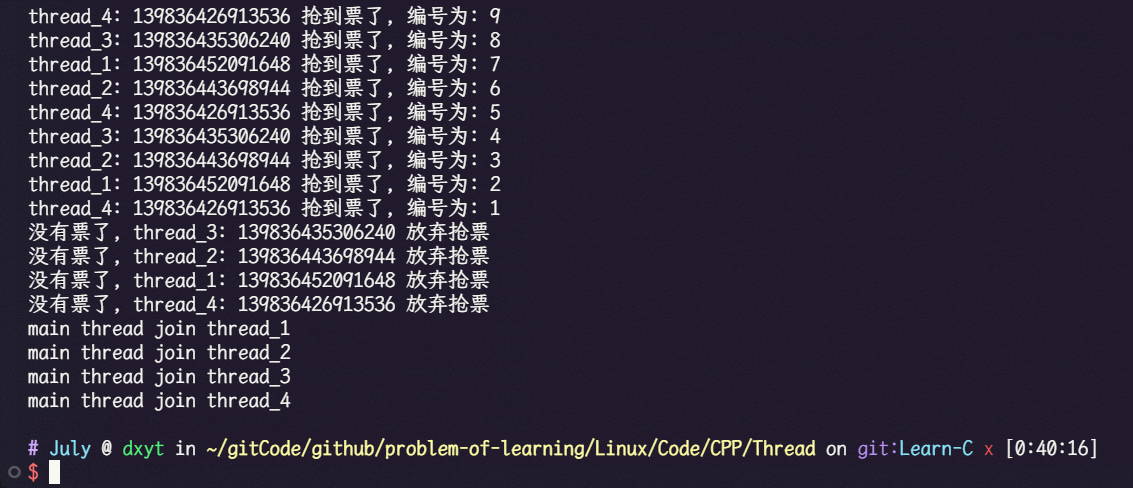
可以看到, 抢票过程非常的均匀, 也没有发生错错误
锁的宏初始化
pthread 库 为 锁的初始化提供了相应的接口pthread_mutex_init().
不过, 在man手册中还提到另一种初始化锁的方法. 不过此种方法只针对全局锁进行初始化.
即 用宏初始化锁:PTHREAD_MUTEX_INITIALIZER.
pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;
或
static pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;
并且, 使用此宏初始化的锁, 不需要销毁. 即 不需要调用 pthread_mutex_destroy() 接口.
这段代码可以演示一下:
#include <iostream>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;
pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;		// 定义全局锁, 并用宏来初始化

void* grabTicket(void* args) {
    const char* name = static_cast<const char*>(args);

    while (true) {
        pthread_mutex_lock(&mutex); // 在即将进入临界区时加锁
        if (tickets > 0) {
            printf("%s: %lu 抢到票了, 编号为: %d\n", name, pthread_self(), tickets--);
            pthread_mutex_unlock(&mutex); // 在即将离开临界区时解锁
            usleep(10);
        }
        else {
            printf("没有票了, %s: %lu 放弃抢票\n", name, pthread_self());
            pthread_mutex_unlock(&mutex); // 在线程即将退出时解锁
            break;
        }
    }

    return nullptr;
}

int main() {
    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, grabTicket, (void*)"thread_1");
    pthread_create(&tid2, nullptr, grabTicket, (void*)"thread_2");
    pthread_create(&tid3, nullptr, grabTicket, (void*)"thread_3");
    pthread_create(&tid4, nullptr, grabTicket, (void*)"thread_4");

    pthread_join(tid1, nullptr);
    cout << "main thread join thread_1" << endl;
    pthread_join(tid2, nullptr);
    cout << "main thread join thread_2" << endl;
    pthread_join(tid3, nullptr);
    cout << "main thread join thread_3" << endl;
    pthread_join(tid4, nullptr);
    cout << "main thread join thread_4" << endl;

    return 0;
}
这段代码的执行结果为:
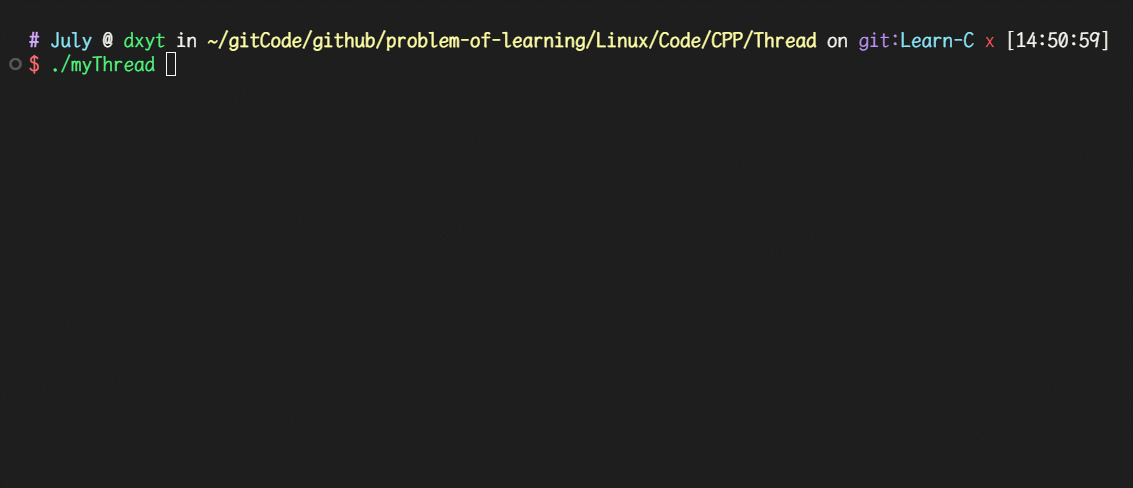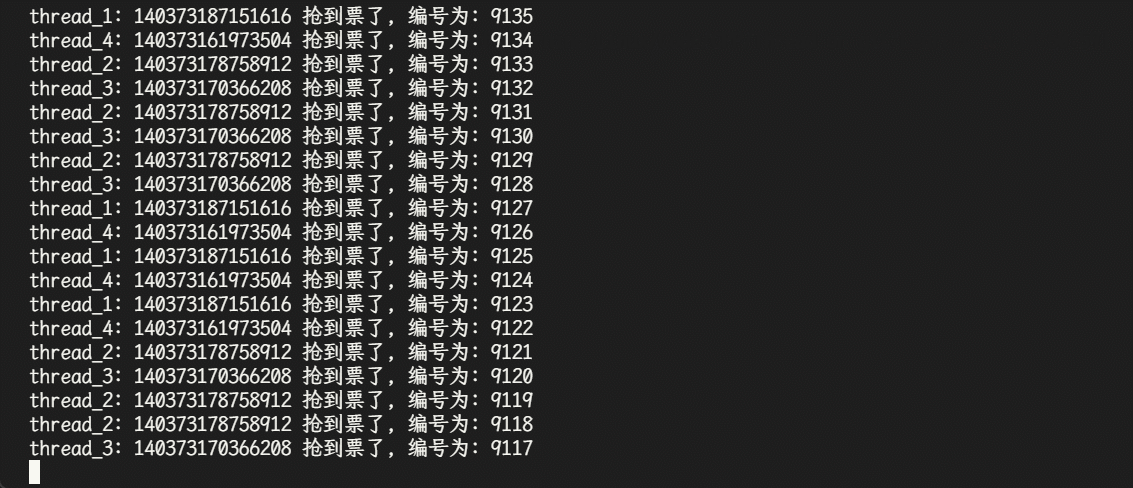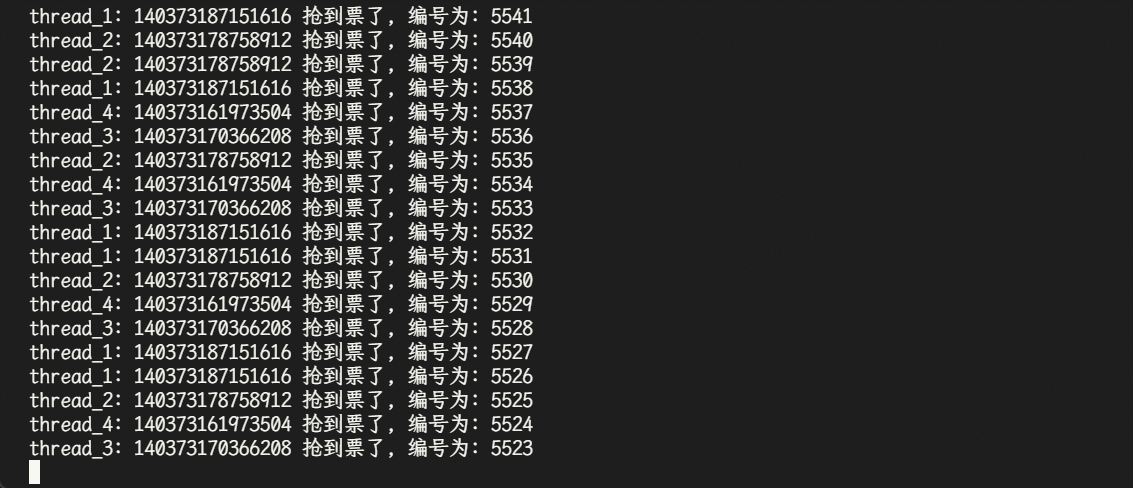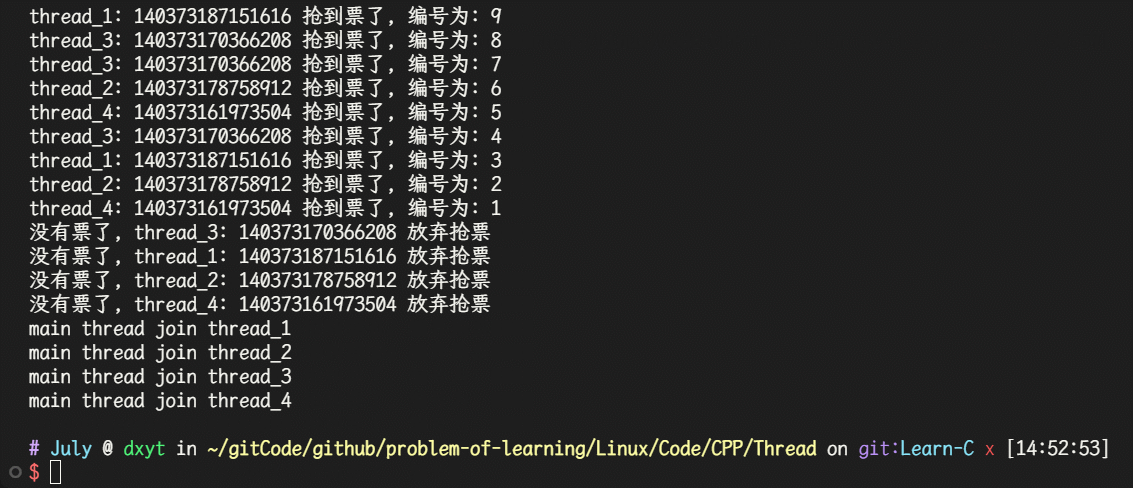
多线程可以和谐的抢票.
我们定义全局锁, 可以使用宏初始化.
而如果我们在主线程中定义一个 static 修饰的锁, 其实 线程执行的函数是看不到的.
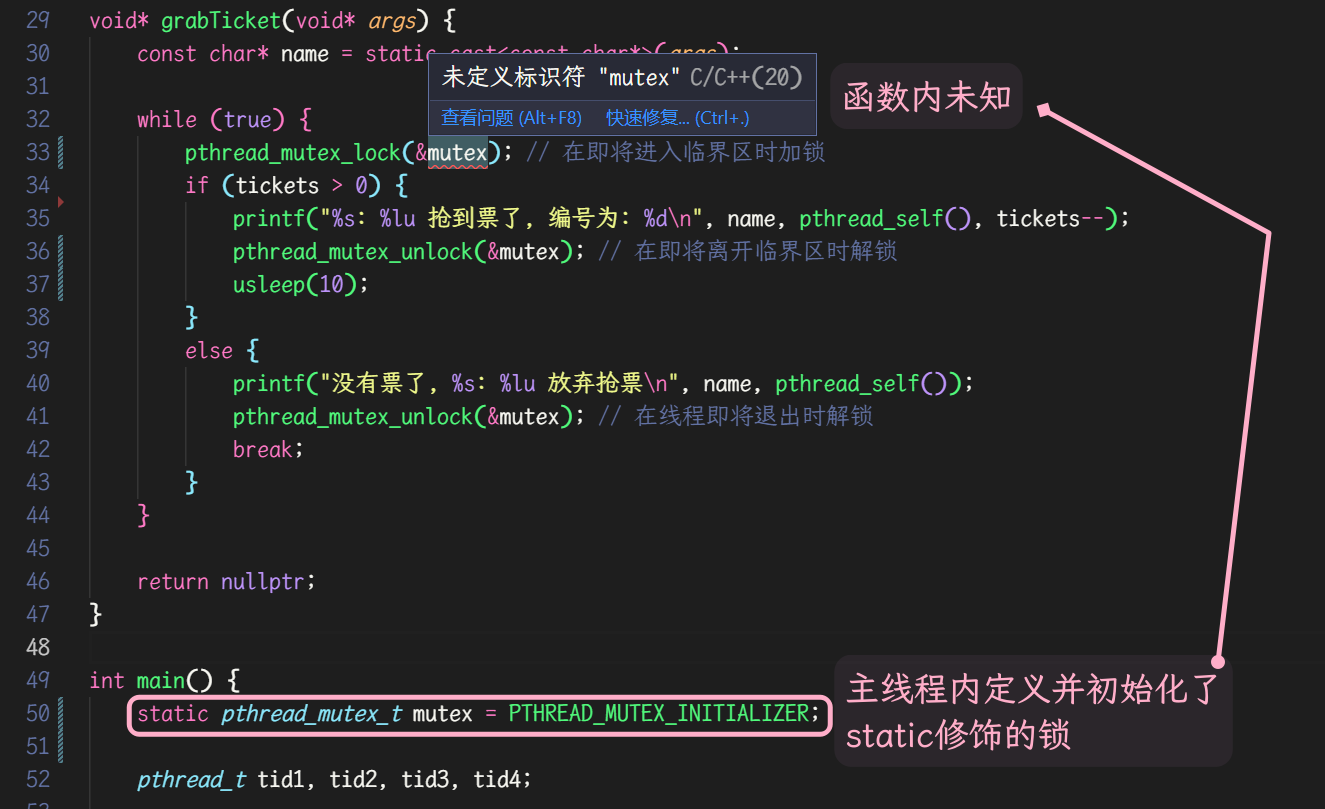
那么, 如何使其他线程看到呢?
其实, 可以将主线程中定义的锁, 通过 pthread_create() 的第四个参数 传入线程执行的函数中.
这样, 就可以让线程的函数看到锁.
#include <iostream>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;

void* grabTicket(void* args) {
    pthread_mutex_t* pMutex = (pthread_mutex_t*)args;    // 将传入的参数强转为 锁类型

    while (true) {
        pthread_mutex_lock(pMutex); // 在即将进入临界区时加锁
        if (tickets > 0) {
            printf("thread: %lu 抢到票了, 编号为: %d\n", pthread_self(), tickets--);
            pthread_mutex_unlock(pMutex); // 在即将离开临界区时解锁
            usleep(10);
        }
        else {
            printf("没有票了, thread: %lu 放弃抢票\n", pthread_self());
            pthread_mutex_unlock(pMutex); // 在线程即将退出时解锁
            break;
        }
    }

    return nullptr;
}

int main() {
    static pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;

    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, grabTicket, (void*)&mutex); 			// 将锁地址当参数传入
    pthread_create(&tid2, nullptr, grabTicket, (void*)&mutex);
    pthread_create(&tid3, nullptr, grabTicket, (void*)&mutex);
    pthread_create(&tid4, nullptr, grabTicket, (void*)&mutex);

    pthread_join(tid1, nullptr);
    cout << "main thread join thread_1" << endl;
    pthread_join(tid2, nullptr);
    cout << "main thread join thread_2" << endl;
    pthread_join(tid3, nullptr);
    cout << "main thread join thread_3" << endl;
    pthread_join(tid4, nullptr);
    cout << "main thread join thread_4" << endl;

    return 0;
}
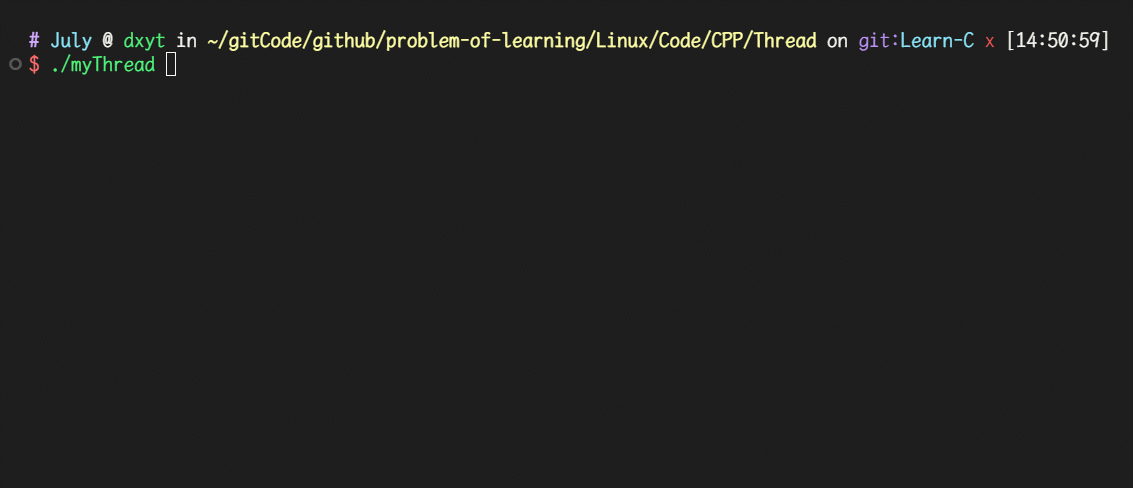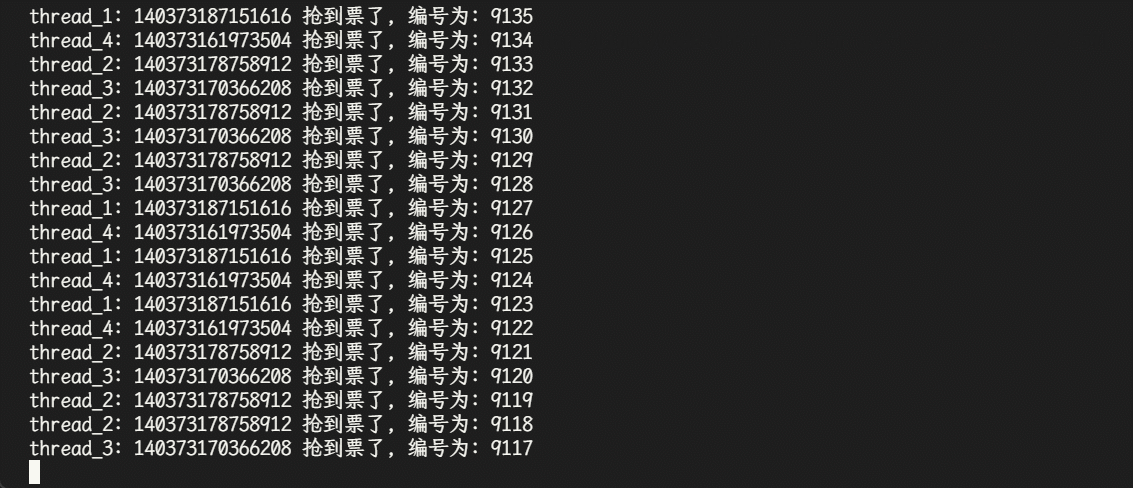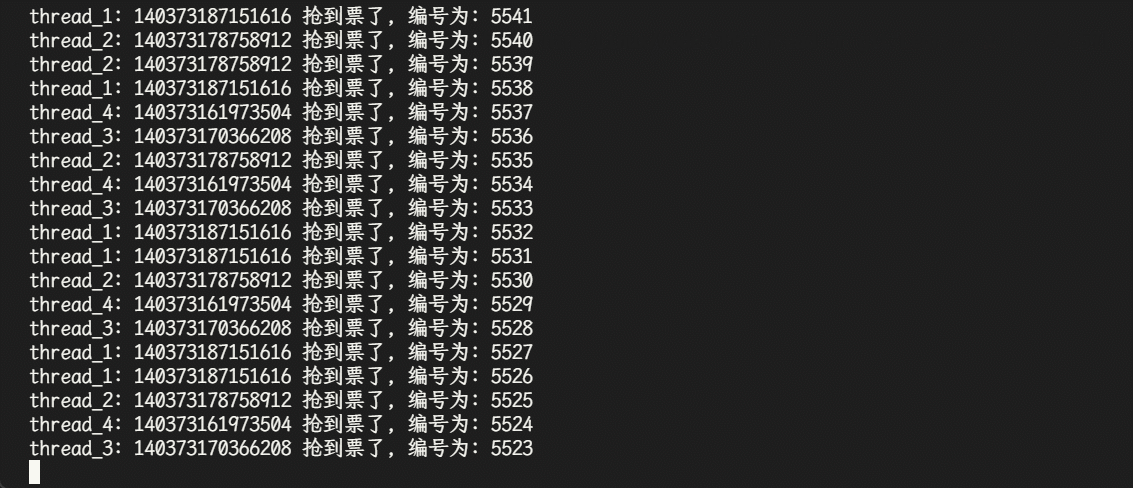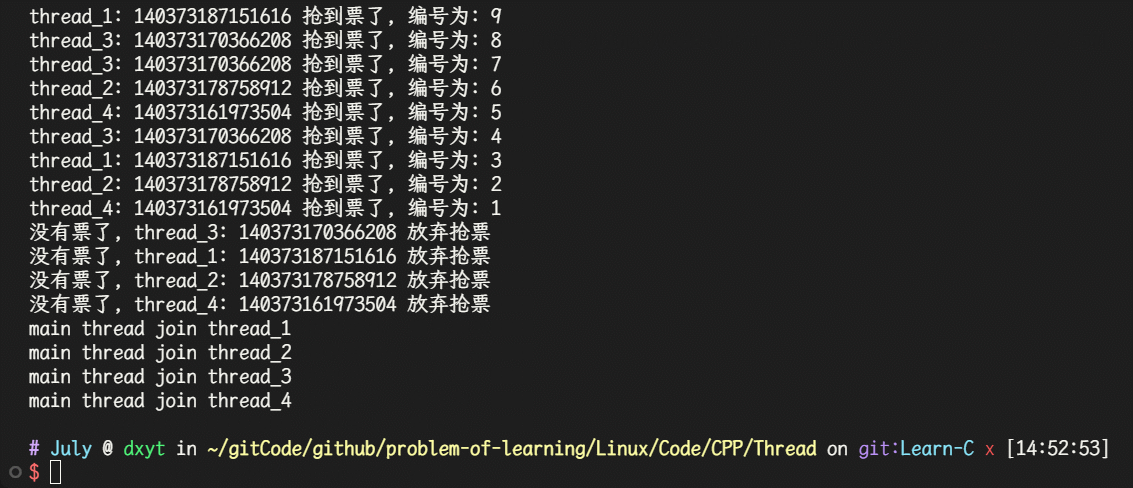
多线程也是可以很和谐的运行的.
不过, 还有一个问题需要解决. 在之前, 我们是通过传入线程的序号来分辨线程的. 现在我们传入的是 锁的地址, 就不能确定线程的序号了.
那么有没有一个方法, 既可以传入锁, 又可以传入线程的序号呢?
当然, C语言可以使用结构体, C++ 可以使用类.
下面我们使用结构体, 演示一下:
#include <iostream>
#include <cstring>
#include <unistd.h>
#include <pthread.h>
using std::cout;
using std::endl;

int tickets = 10000;

typedef struct threadData {
    char _name[64];
    pthread_mutex_t* _mutex;
}threadData;							// 定义struct 成员包括 name 和 锁

void* grabTicket(void* args) {
    threadData* tD = (threadData*)args;

    while (true) {
        pthread_mutex_lock(tD->_mutex); // 在即将进入临界区时加锁
        if (tickets > 0) {
            printf("%s: %lu 抢到票了, 编号为: %d\n", tD->_name, pthread_self(), tickets--);
            pthread_mutex_unlock(tD->_mutex); // 在即将离开临界区时解锁
            usleep(10);
        }
        else {
            printf("没有票了, %s: %lu 放弃抢票\n", tD->_name, pthread_self());
            pthread_mutex_unlock(tD->_mutex); // 在线程即将退出时解锁
            break;
        }
    }

    return nullptr;
}

int main() {
    static pthread_mutex_t mutex = PTHREAD_MUTEX_INITIALIZER;

    pthread_t tid1, tid2, tid3, tid4;

    threadData* tD1 = new threadData();
    threadData* tD2 = new threadData();
    threadData* tD3 = new threadData();
    threadData* tD4 = new threadData();
    tD1->_mutex = &mutex;
    tD2->_mutex = &mutex;
    tD3->_mutex = &mutex;
    tD4->_mutex = &mutex;
    strcpy(tD1->_name, "thread_1");
    strcpy(tD2->_name, "thread_2");
    strcpy(tD3->_name, "thread_3");
    strcpy(tD4->_name, "thread_4");

    pthread_create(&tid1, nullptr, grabTicket, (void*)tD1);
    pthread_create(&tid2, nullptr, grabTicket, (void*)tD2);
    pthread_create(&tid3, nullptr, grabTicket, (void*)tD3);
    pthread_create(&tid4, nullptr, grabTicket, (void*)tD4);

    pthread_join(tid1, nullptr);
    cout << "main thread join thread_1" << endl;
    pthread_join(tid2, nullptr);
    cout << "main thread join thread_2" << endl;
    pthread_join(tid3, nullptr);
    cout << "main thread join thread_3" << endl;
    pthread_join(tid4, nullptr);
    cout << "main thread join thread_4" << endl;

    return 0;
}
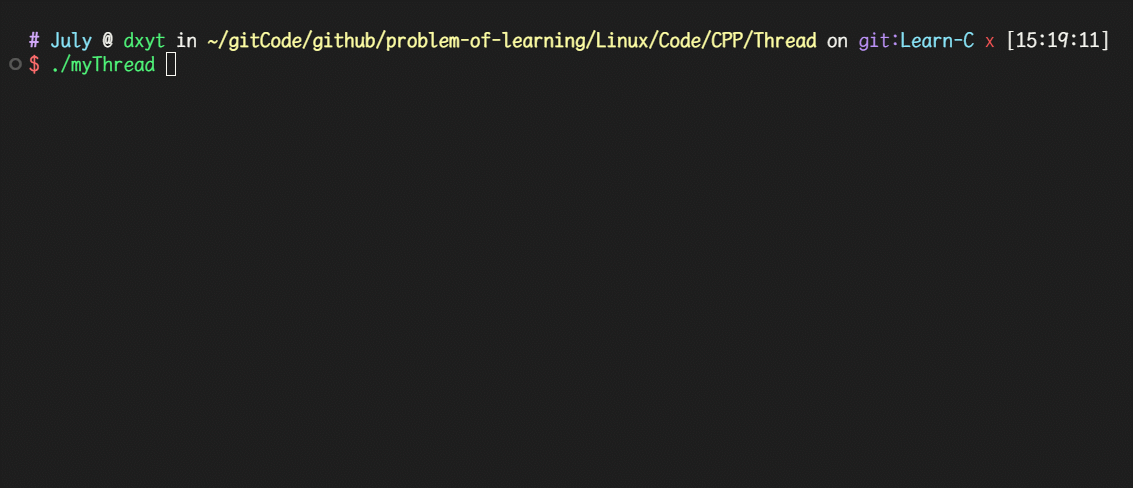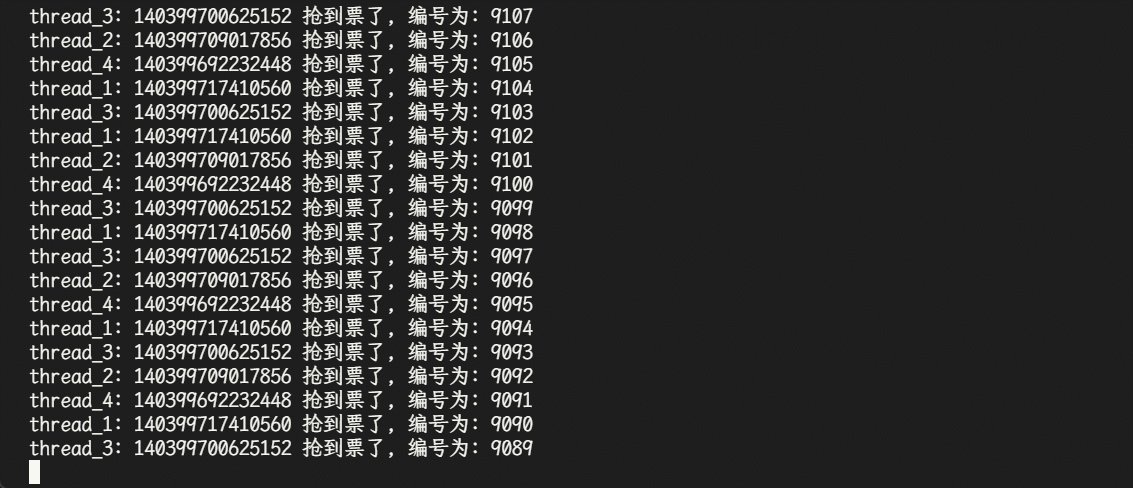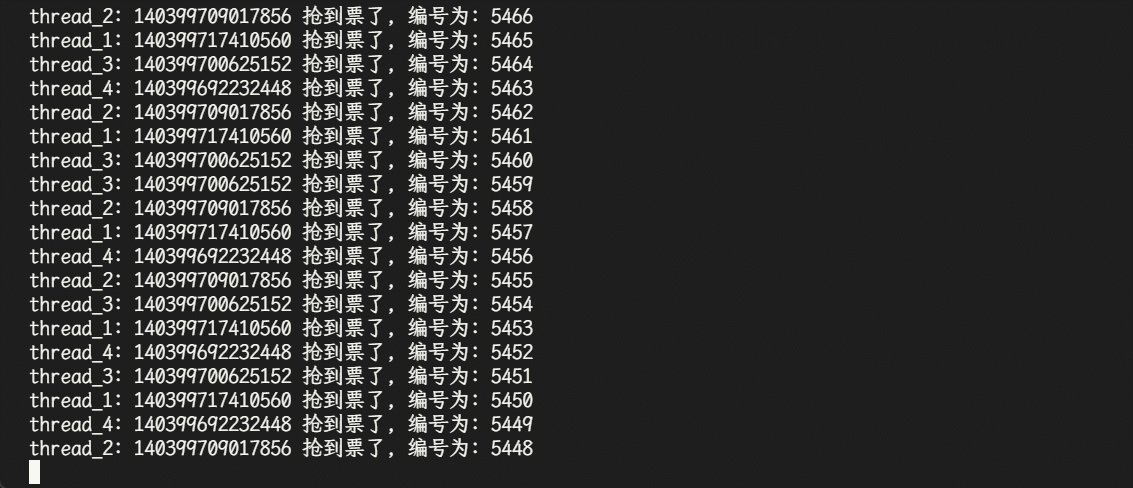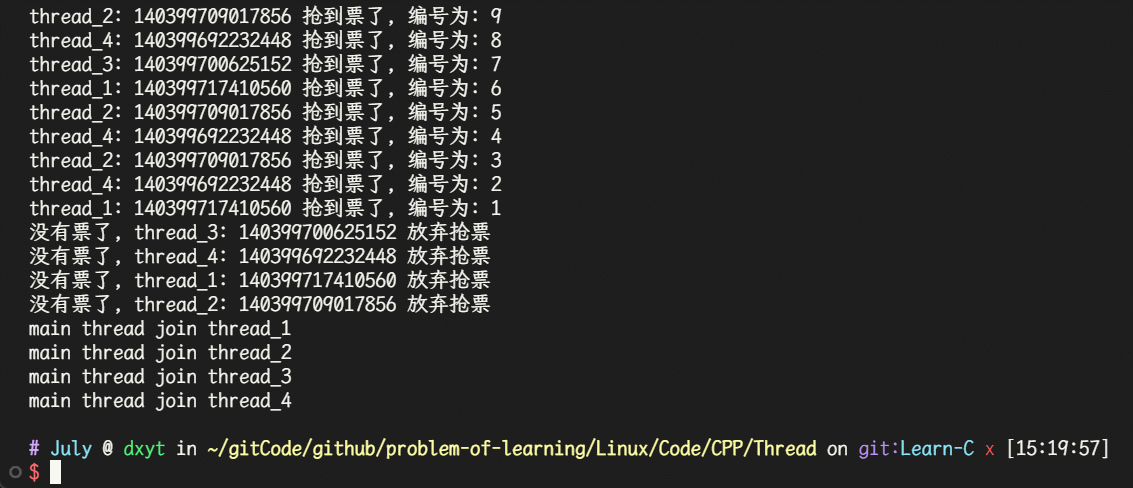
也可以正常的执行:
锁的作用
上面我们介绍了锁, 使用了锁. 但锁到底有什么作用呢?
我们使用锁对临界区上了锁, 好像是让线程的执行得更加规范, 在一个线程进入临界区之后, 就不让其他线程进入临界区了.
但是, 为什么上了锁其他线程就进不去临界区呢?如果线程对临界区上了锁, 还没有出临界区的时候, 需要调度其他线程了. 线程会被切走吗?如果被切走了, 还会出现 线程数据安全的问题吗?
我们先来回答第二个问题: 如果线程对临界区上了锁, 还没有出临界区, 但是此时需要调用其他线程了, 当前线程会被切走吗? 其他线程可以进入临界区吗?还会不会对临界资源有一定的影响?
答案是, 当前线程会被切走, 但是 其他线程不可能再进入临界区, 就不可能再访问临界资源.
首先, 因为我们例子中的锁, 是一个 **可以被其他所有线程看到的、只有一个的**变量.
并且, 我们让线程执行的代码中, 如果线程想要进入临界区, 就一定需要先申请锁. 而我们的锁只有一个, 如果锁已经被其他线程申请到了. 那么此时就不可能申请到锁, 只会进入阻塞状态.
也就是说, 即使**申请到锁、并且还没有解锁的线程当前并没有被调度, 其他线程也无法申请锁.**
可以理解为, 线程申请到锁, 就是把锁拿走了. 没有解锁的时候, 就一直拿着锁. 即使没有被调度, 此线程也一直拿着锁. 其他线程就无法申请到锁. 无法申请到锁, 就无法继续执行代码.
所以, 尽量不要在加了锁的临界区内做非常耗时的事情.
这就是锁的作用.
而 锁是可以被多个线程看到的资源, 那 锁 不就是一个临界资源吗?
多线程访问未被保护的临界资源, 不是可能会发生一定的错乱吗?那么上锁和解锁的过程, 有没有可能发生错乱, 导致多个线程一起申请到锁呢?
互斥锁是临界资源没错, 但 互斥锁的上锁和解锁过程, 已经被设计为了原子的
锁的大概原理
互斥锁本身, 是一个结构体类型数据. 除了成员, 其他没有什么值得详析说的.
但, 上锁(pthread_mutex_lock()) 和 解锁(pthread_mutex_unlock()) 这两个过程, 是值得介绍以下的.
这两个操作, 是如何设置为原子的的?
首先, 介绍一个操作:为了实现互斥性, 大多数的体系结构都提供有 swap 或 exchange 等指令. 此指令的作用是, 直接将寄存器中的数据与内存中的数据做交换. 只有一条指令, 此指令是原子的.
那么, 以 lock 和 unlock 的伪代码, 分析以下 这两个操作的原子性是怎么实现的:
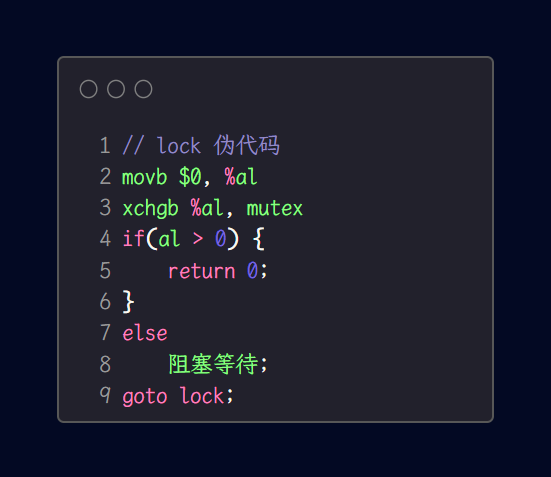
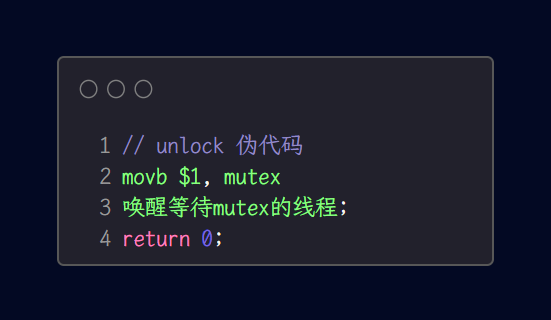
我们针对 lock 修改过的伪代码分析.
// lock 伪代码
movb $0, %al
xchgb %al, mutex
if(al > 0) {
	return 0;
}
else
	阻塞等待;
goto lock;
首先, al 表示寄存器, mutex 则表示在内存中的锁
movb $0, %al, 把 0 存入 al 寄存器中
xchgb %al, mutex, 交换 al寄存器 和 内存中mutex 的数据
if(al > 0) { return 0; }, 如果 al 寄存器中的数据 大于 0, 则 申请锁成功, 返回 0.
否则, 就阻塞等待.
整个上锁函数执行的语句可以看作这几个过程.
其中, xchgb %al, mutex 操作 是实际上锁的操作.
我们用图来描述, 如果线程1 在执行上锁的操作:
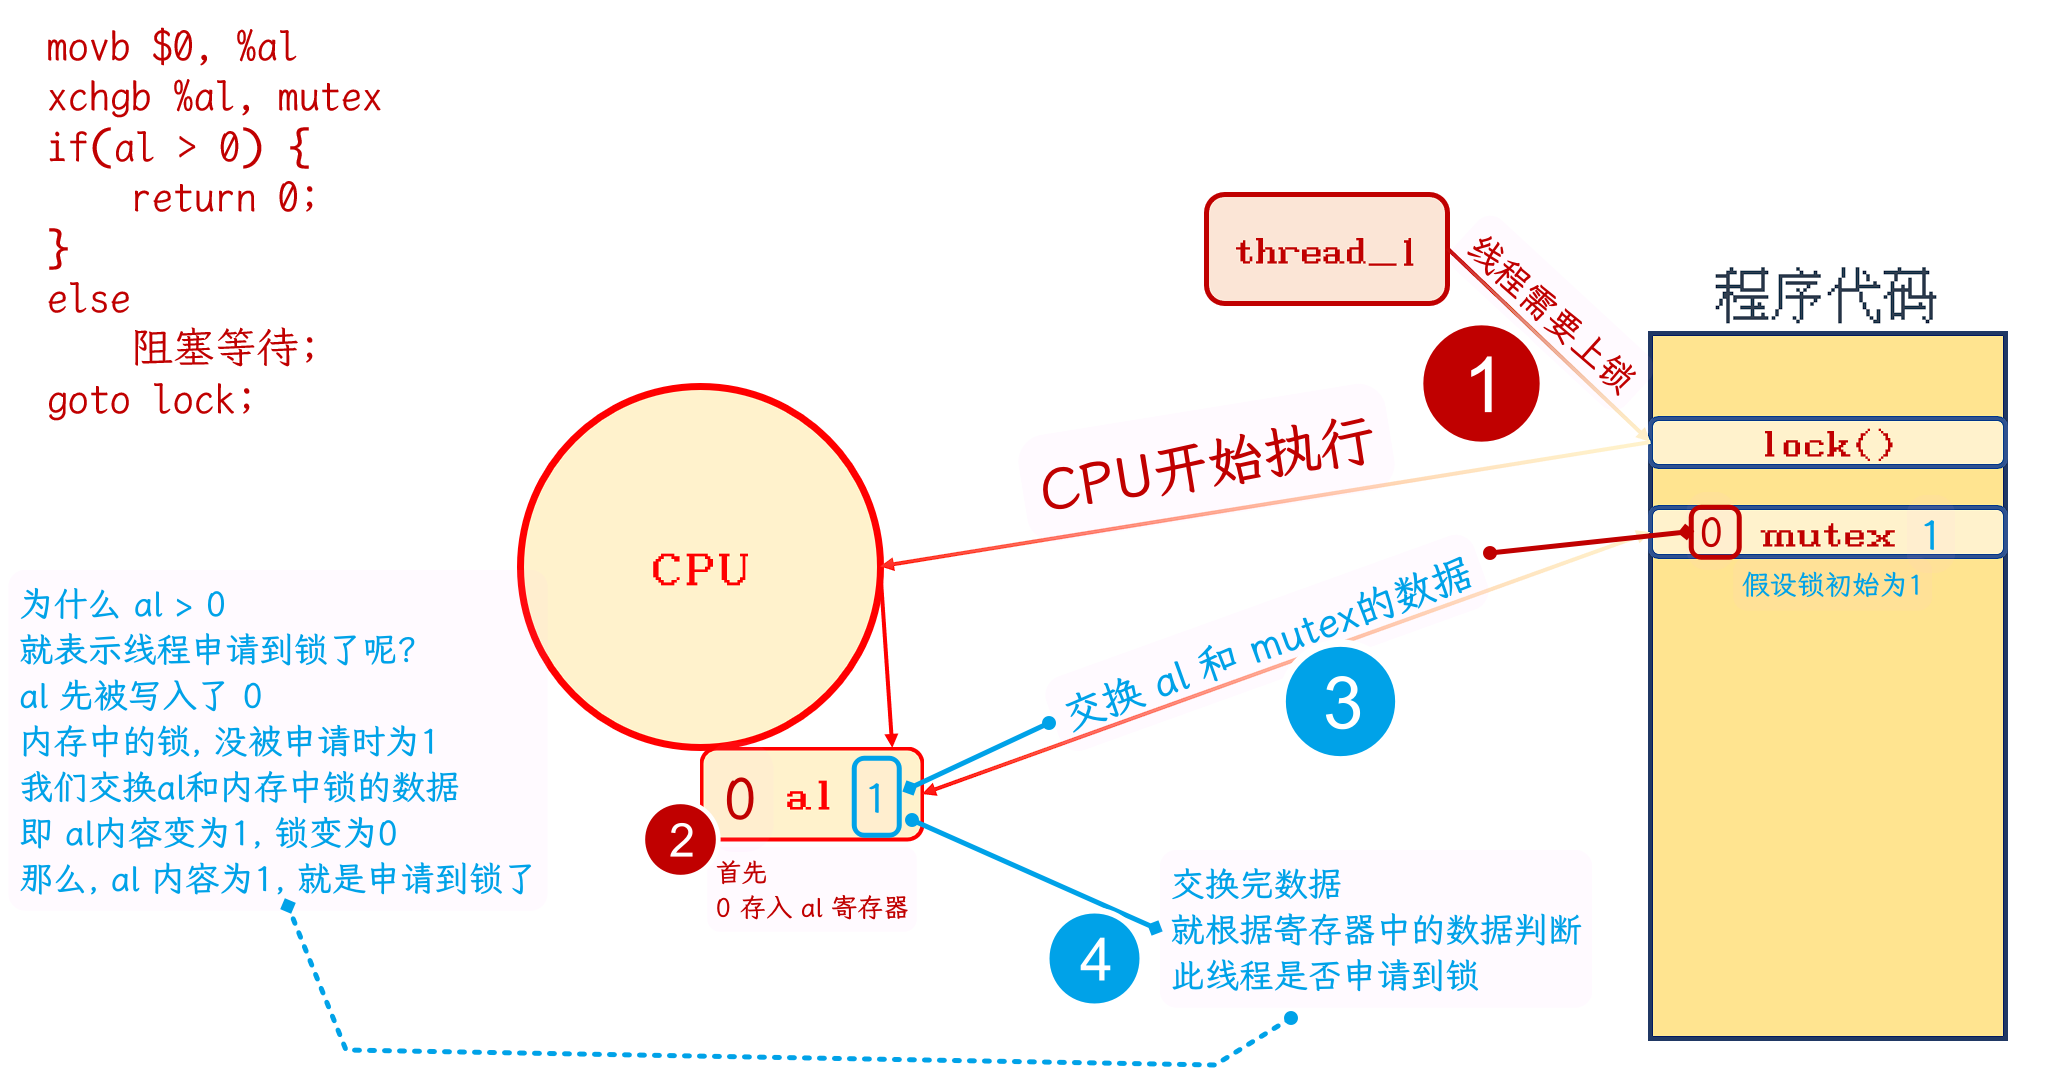
如果 没有上锁时, 锁的值是1.
那么 执行 xchgb %al, mutex 将 al 中的0 与 mutex 的值交换, 其实就是 将 锁给了执行此语句的线程
为什么这样说呢.
首先, 线程的属性中是有维护寄存器的数据的, 即 线程的上下文数据.
也就是说 al寄存器中的数据, 其实就是 线程的上下文数据. 如果没有解锁, 那么 此线程从CPU 切走时, 会将 寄存器数据(上下文数据)维护好, 一起切走. 而此时寄存器中的数据可能没有被清除, 因为可能只是将寄存器数据存储到线程上下文数据中
那么可能就有人觉得会有问题:既然寄存器中数据还有, 那么下一个线程被调度的时候, 不会直接读取寄存器中的数据吗?
不会, 新的线程被调度的时候, 首先要做的就是将线程自己的有关寄存器上下文数据恢复到寄存器中. 也就是说, 当新线程被调度之后, CPU寄存器中会变为此线程的上下文数据.
所以, 寄存器只是一个工具, 每个线程被调度时, 都会将自己上次维护的上下文数据恢复到寄存器中.
那么, 就可以说如果在mutrex为1时(即锁没有被申请), 执行 xchgb %al, mutex 就是将锁给了执行此语句的线程.
如果锁被带走了, 就意味着内存中 mutex 的值为0. 那么, 如果其他线程被调度, 再次执行上面的伪代码的类似逻辑, 那么 此线程的al上下文数据就会是0. 就代表着申请锁失败.
那么也就是说, 将内存中的数据换入寄存器中, 本质上就是 将内存中的数据 从共享状态 变为了线程私有. 因为 换入寄存器的数据, 基本当前线程的上下文数据.
C++封装互斥锁及相关使用 *
threadLock.hpp:
#pragma once
#include <iostream>
#include <pthread.h>
using std::cout;
using std::endl;

class myMutex {
public:
    myMutex() {
        pthread_mutex_init(&_lock, nullptr);
    }
    void lock() {
        pthread_mutex_lock(&_lock);
    }
    void unlock() {
        pthread_mutex_unlock(&_lock);
    }
    ~myMutex() {
        pthread_mutex_destroy(&_lock);
    }

private:
    pthread_mutex_t _lock;
};

// 锁—警卫
class lockGuard {
public:
    lockGuard(myMutex* myMutex)
        : _myMutex(myMutex) {
        _myMutex->lock();
        printf("上锁成功……\n");
    }
    ~lockGuard() {
        _myMutex->unlock();
        printf("解锁成功……\n");
    }

private:
    myMutex* _myMutex;
};
myThread.cpp:
#include <iostream>
#include <unistd.h>
#include <pthread.h>
#include "threadLock.hpp"

int tickets = 10000;
myMutex mymutex; // 定义一个锁类

// 将抢票操作, 独立为一个函数实现
// 抢票函数内有临界区, 所以需要上锁
bool grabTickets() {
    bool ret = false; // 定义一个变量用于返回, 默认为false, 抢票成功改为 true

    lockGuard guard(&mymutex); // 上锁!
    if (tickets > 0) {
        printf("thread: %lu 抢到票了, 编号为: %d\n", pthread_self(), tickets--);
        ret = true;
        usleep(100);
    }

    return ret;
}

// 这个才是线程需要执行的函数
void* startRoutine(void* args) {
    const char* name = static_cast<const char*>(args); // 强转

    while (true) {
        if (!grabTickets()) {
            // 如果抢票失败, 就 退出循环
            break;
        }
        printf("%s, grab tickets success\n", name);
        sleep(1);			// 为了方便观察, 设置为1s
    }

    return nullptr;
}

int main() {
    pthread_t tid1, tid2, tid3, tid4;

    pthread_create(&tid1, nullptr, startRoutine, (void*)"thread_1");
    pthread_create(&tid2, nullptr, startRoutine, (void*)"thread_2");
    pthread_create(&tid3, nullptr, startRoutine, (void*)"thread_3");
    pthread_create(&tid4, nullptr, startRoutine, (void*)"thread_4");

    pthread_join(tid1, nullptr);
    printf("main thread join thread_1\n");
    pthread_join(tid2, nullptr);
    printf("main thread join thread_2\n");
    pthread_join(tid3, nullptr);
    printf("main thread join thread_3\n");
    pthread_join(tid4, nullptr);
    printf("main thread join thread_4\n");

    return 0;
}
这两个代码文件编译运行的执行结果是:
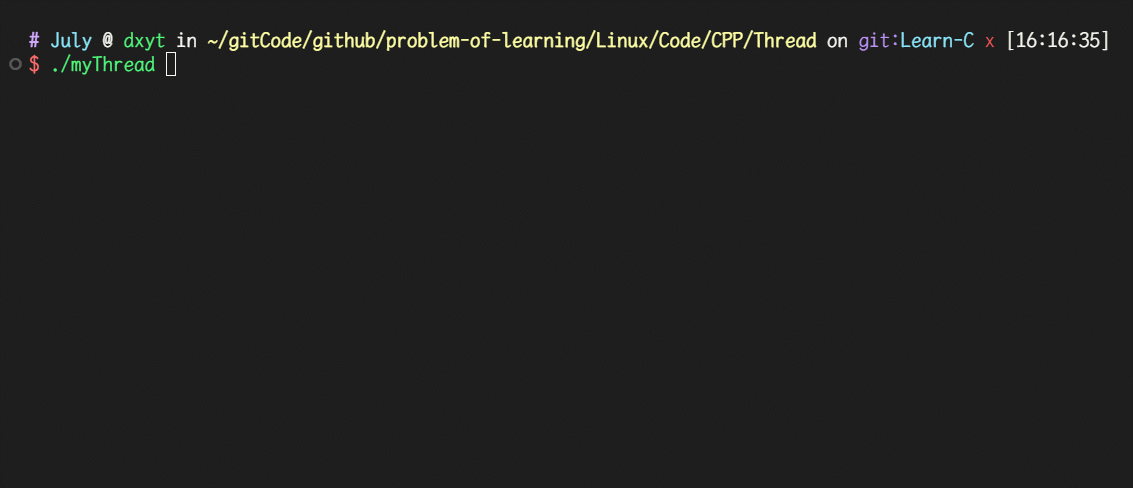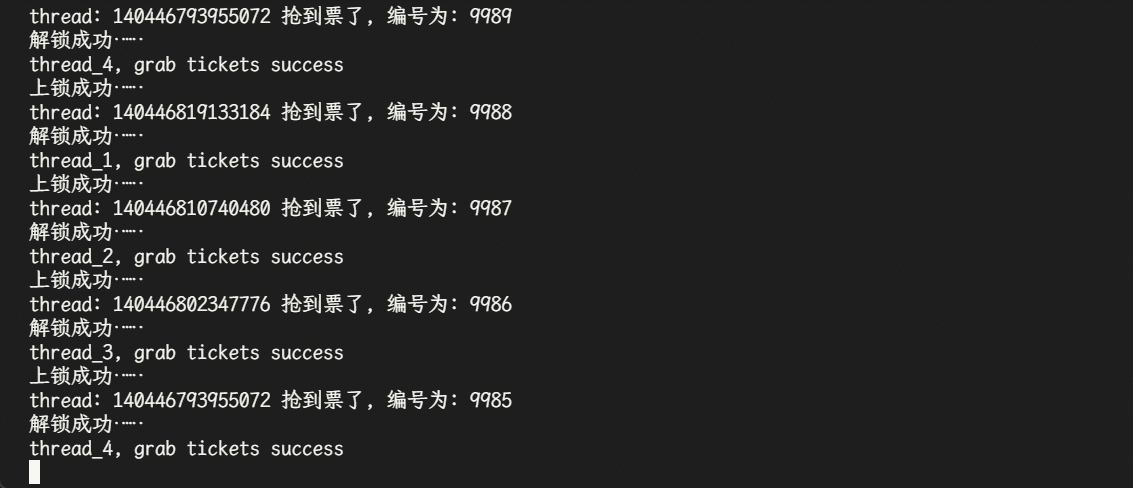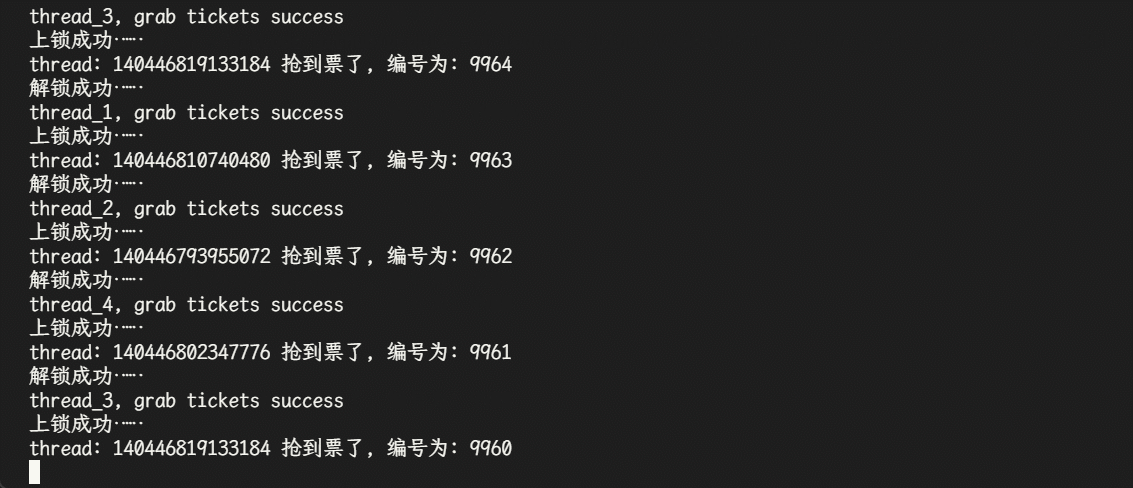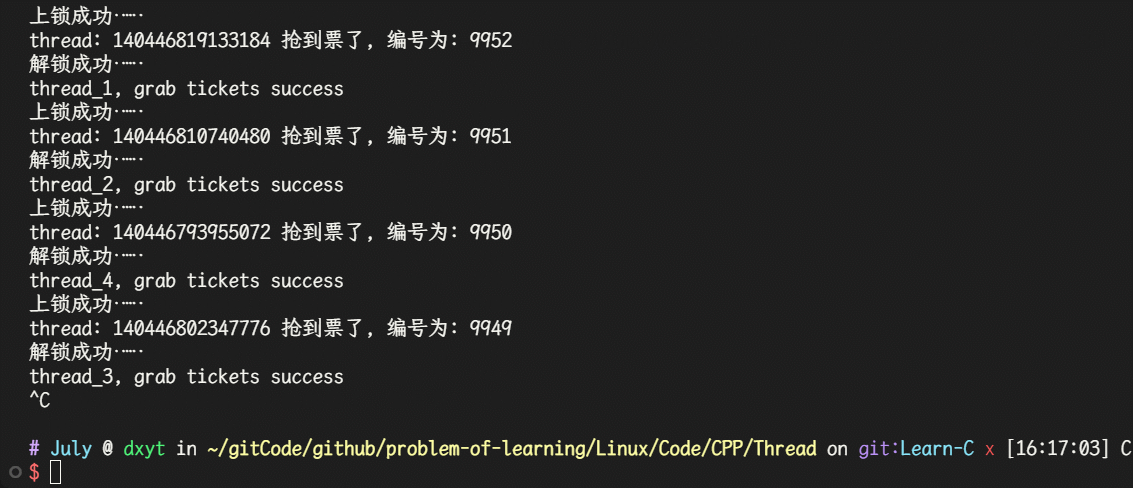
在 threadLock.hpp 的这段代码中, 我们封装了两个类:
-
myMutex互斥量类, 即锁类.构造函数的内容就是 锁的初始化. 析构函数的内容就是 锁的摧毁.
还有两个成员函数就是 上锁和解锁.
-
lockGuard类, 此类其实是为了更加简单的使用上锁和解锁而封装的.此类中, 定义了一个成员变量 是我们封装的 myMutex类.
而 此类的构造函数, 首先通过初始化列表初始化成员变量. 然后通过成员变量来调用我们封装过的上锁函数. 就可以达到一个 实例化
lockGuard对象自动上锁的功能然后是 此类的析构函数, 析构函数的内容就是通过成员变量调用我们封装过的解锁函数. 就可以达到 在
lockGuard对象析构的时候, 自动解锁的功能
那么, 在 myThread.cpp 的这段使用我们封装的类的代码中, 我们是怎么上锁和解锁的?
我们先实例化了一个 全局的 myMutex 对象, 以便于线程可以看到.
然后, 将抢票的操作单独实现了一个函数, 抢票成功返回true, 失败返回 flase:
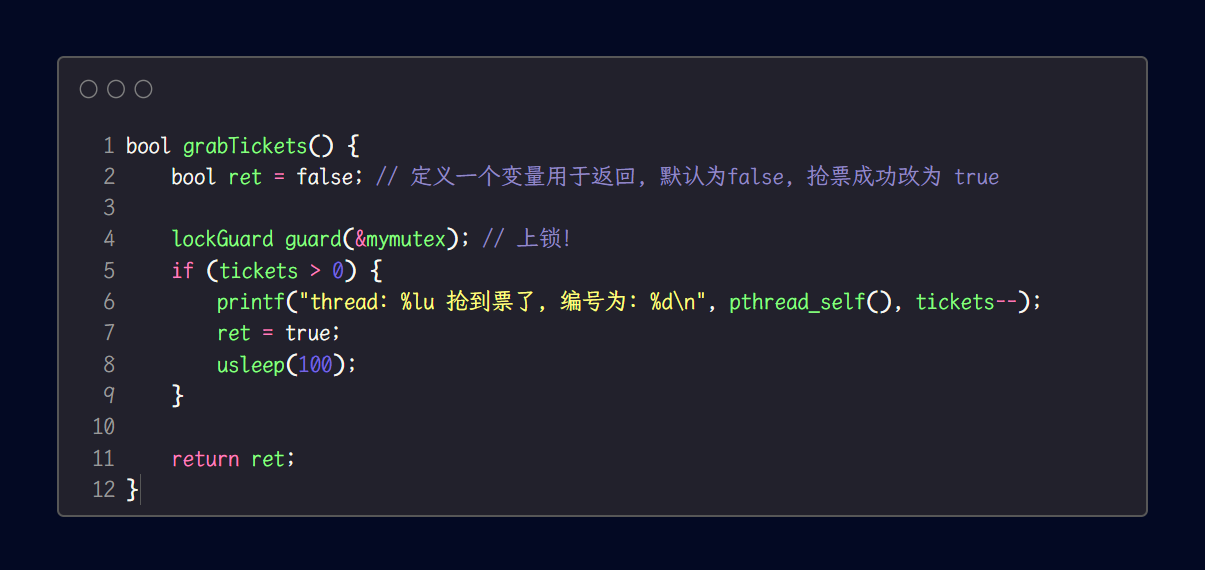
并在此函数中, 即将进入临界区时, 使用我们实例化的 myMutex 对象 实例化了一个 lockGuard 对象. 因为, 实例化 对象会自动执行构造函数, 而 lockGuard 类的构造函数内容就是 上锁. 所以 实例化 lockGuard 对象 就是自动上锁了.
并没有手动去解锁, 因为此函数执行结束的时候, 临时对象的生命周期就要到了, 就会自动调用析构函数来释放自己. 而 lockGuard 类的析构函数内容就是 解锁. 所以 lockGuard 对象 生命结束, 就是自动解锁了.
而我们 将 抢票逻辑的代码 单独实现了一个函数, 所以开始抢票就会自动上锁, 抢票失败或成功就会自动解锁
我们实现的上锁和解锁功能, 是基于C++类的特性来实现的.
并且, 一个类的生命周期是在其所在的控制块内. 所以还可以这样使用:
#include <iostream>
#include "threadLock.hpp"

int cnt = 0;
myMutex mymutex;

void* startRoutine(void* args) {
 // 如果我们需要统计线程执行此函数了多少次, 我们只需要使用下面这段代码块
 {
     lockGuard myLock(&mymutex);
     cnt++;
 }
 // 这也是一个控制块, myLock对象 出此控制块会自动调用析构函数, 即出此控制块会自动解锁.

 // …… 其他代码
}
可重入 VS 线程安全
要对比可重入和线程安全. 就需要先了解这两个名词的概念
概念
-
线程安全:多线程并发运行同一段代码时, 单一线程不会影响到其他线程或整个进程的运行结果, 就叫做线程安全如果会影响线程或进程, 就被称为
线程不安全 -
可重入:同一个函数被不同执行流调用, 在一个执行流执行没结束时, 有其他执行流再次执行此函数, 这个现象叫重入.如果,
函数被重入执行结果等不会发生错误, 则成此函数为可重入的函数. 否则 为不可重入的函数函数被重入会出现错误, 其实是因为代码编写错误出现了BUG. 其实是编写者的问题, 而不是函数的问题.
重入是一种特性, 而不是一种错误.
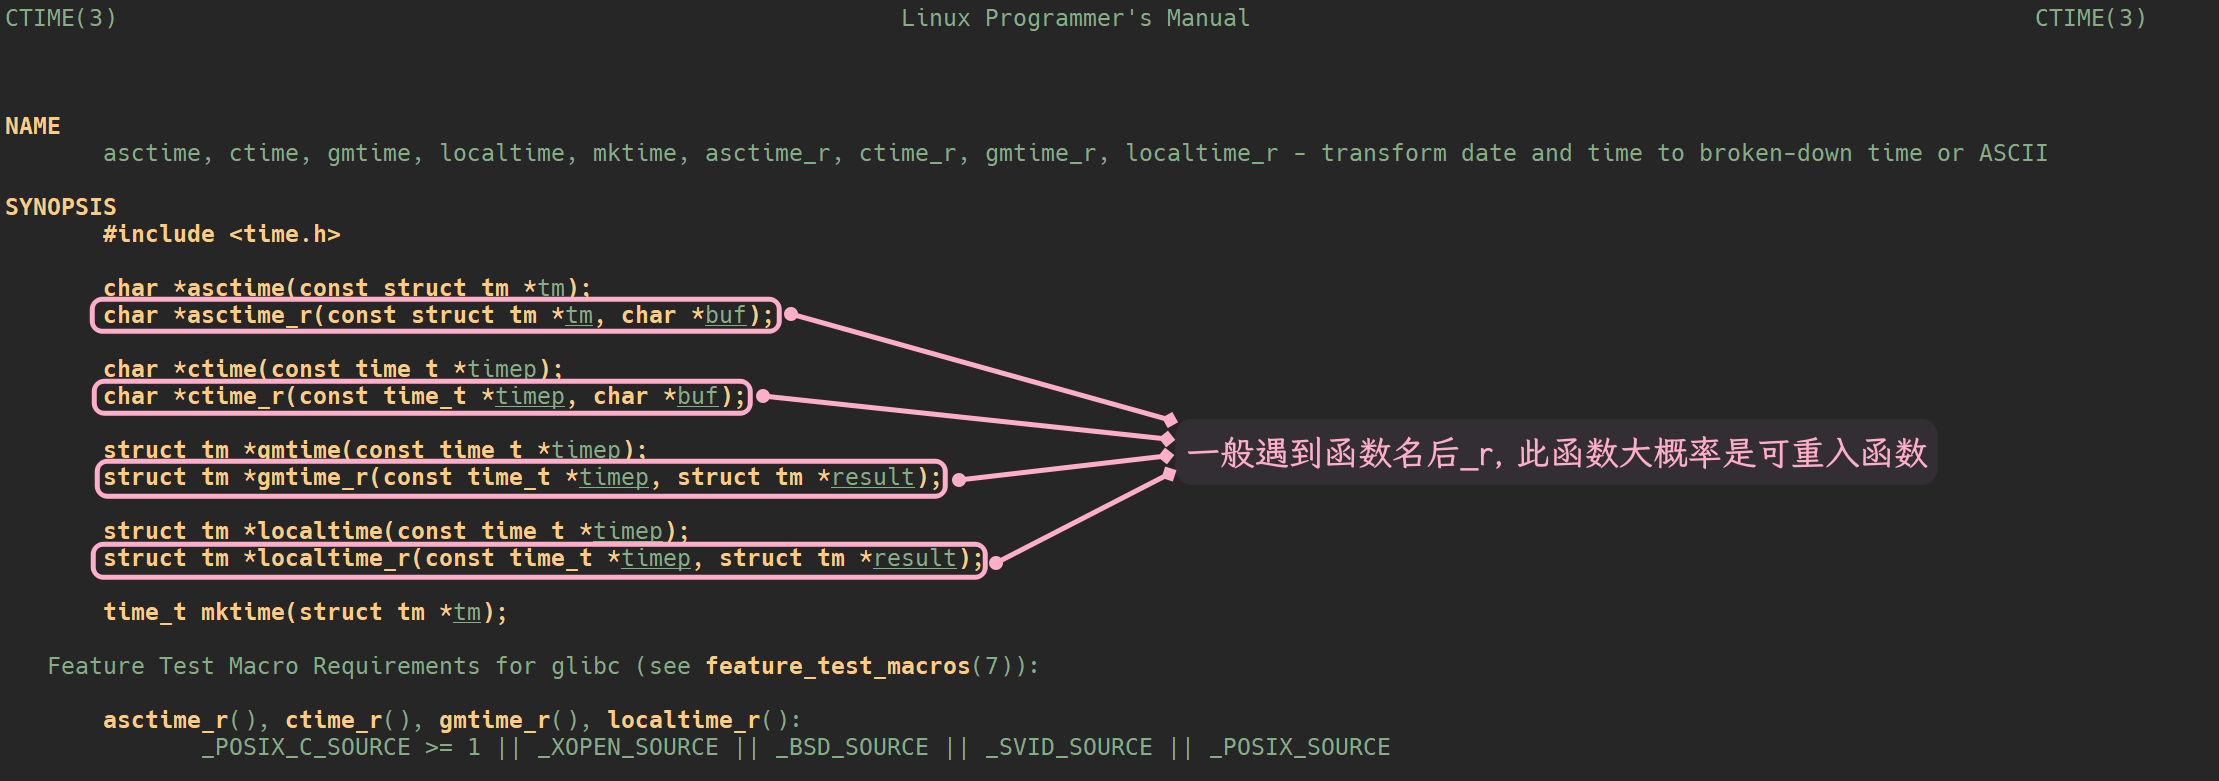
常见的线程不安全的情况
-
不保护共享变量的函数
-
函数状态随着被调用 会发生变化的函数
比如, 我们在函数内部定义了一个静态变量, 然后不加锁的++, 用来统计线程调用此函数的次数
-
返回指向静态变量指针的函数
-
调用线程不安全函数的函数
常见的线程安全的情况
- 每个线程对全局变量或者静态变量
只有读取权限,没有写入权限,一般来说这些线程是安全的 - 类或接口对于线程来说都是
原子操作 - 多个线程之间的切换
不会导致该接口的执行结果存在二义性
常见不可重入的情况 **
-
调用了malloc/free函数,因为malloc函数是用全局链表来管理堆的如何理解
malloc使用全局链表管理堆的呢?其实, malloc 在堆区动态开辟空间, 实际是调用了 系统调用brk. 并且 并不只是简单的开辟一块空间. 还需要将开辟出的空间以 全局链表的形式管理起来.
进程地址空间是由PCB维护的, 在源码中即 task_struct 的成员 mm_struct 类型的变量.
而在mm_struct 结构体中, 存在着一个成员是用来描述 虚拟内存列表:
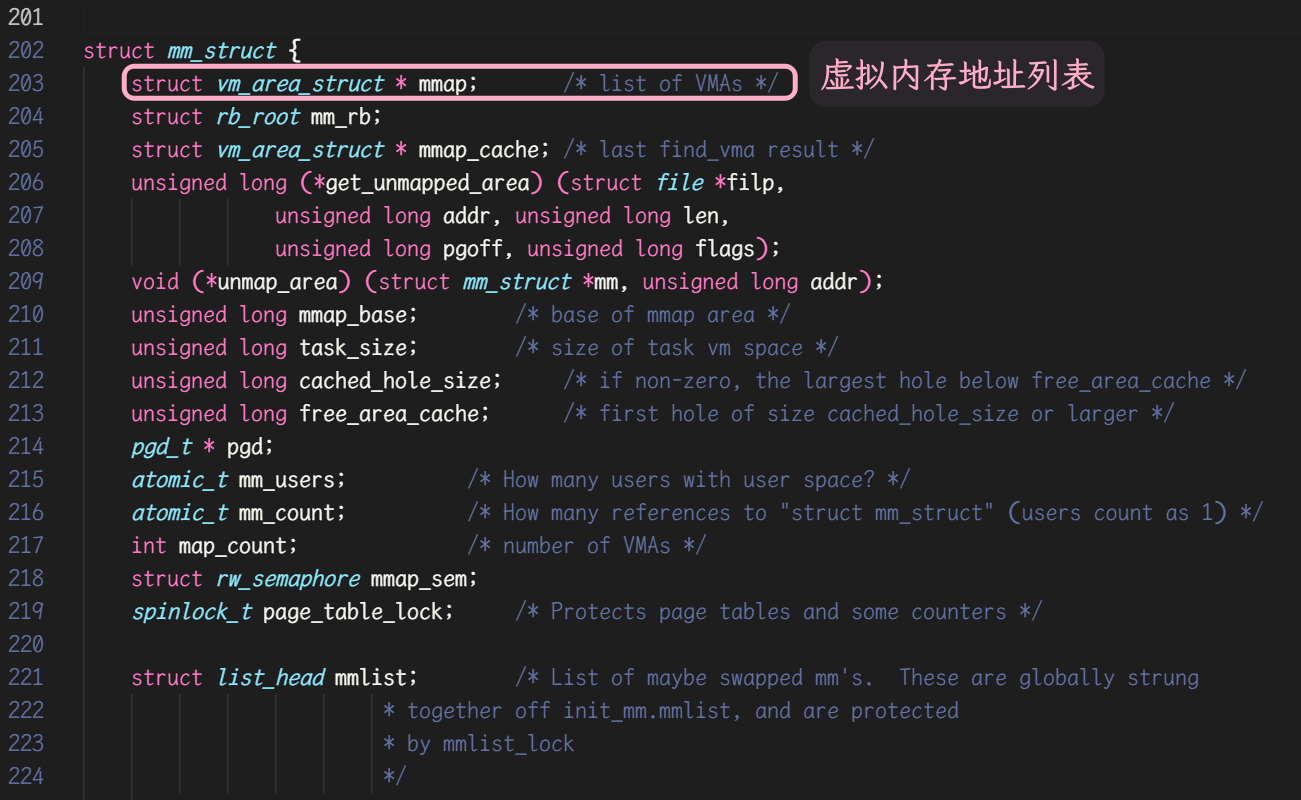
此变量就是用来维护开辟出来的堆的:
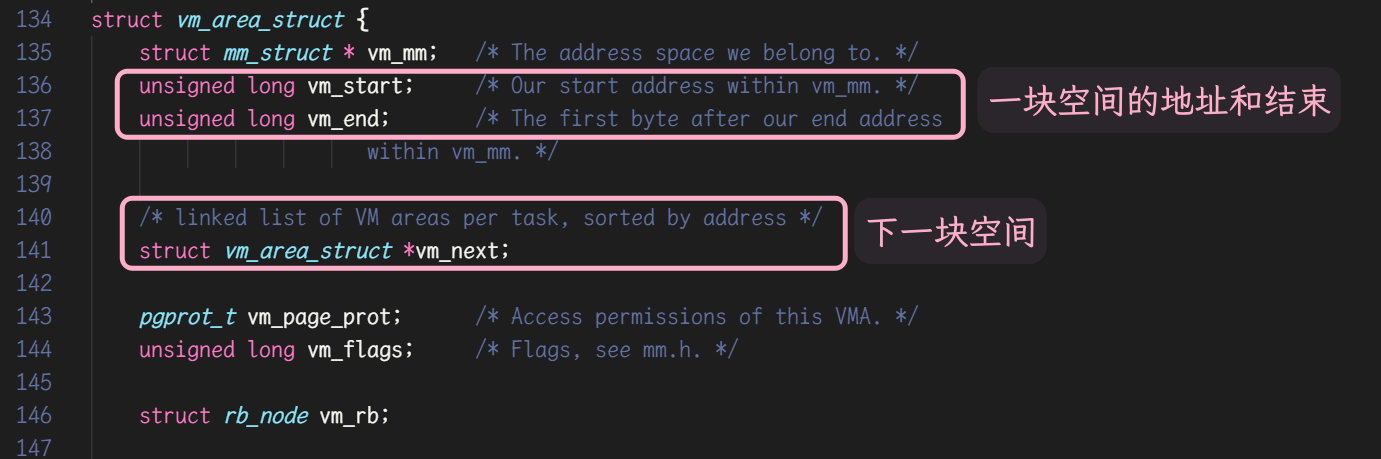
我们使用 malloc 开辟出10块空间, 就会以 vm 的形式组成一个 10个节点的链表. 释放一块空间, 就会删除一个节点.
这就是管理堆的形式. 此链表是全局的.
-
调用了标准I/O库函数,标准I/O库的很多实现都以不可重入的方式使用全局数据结构
-
可重入函数体内使用了静态的数据结构
常见可重入的情况
- 不使用全局变量或静态变量
- 不使用用malloc或者new开辟出的空间
- 不调用不可重入函数
- 不返回静态或全局数据,所有数据都有函数的调用者提供
- 使用本地数据,或者通过制作全局数据的本地拷贝来保护全局数据
可重入与线程安全联系
- 函数是可重入的,那就是线程安全的
- 函数是不可重入的,那就不能由多个线程使用,有可能引发线程安全问题
- 如果一个函数中有全局变量,那么这个函数既不是线程安全也不是可重入的
可重入与线程安全区别
- 重入函数是线程安全函数的一种
- 线程安全不一定是可重入的,而可重入函数则一定是线程安全的。
- 如果将对临界资源的访问加上锁,则这个函数是线程安全的. 但如果这个重入函数 若锁还未释放则可能会产生死锁,因此是不可重入的
这里提到一个名称, 死锁. 那什么是死锁?
死锁
死锁是什么?
死锁:在一组进程、线程中的各个进程、线程 均占有不会释放的资源,但 因互相申请被其他进程、线程所占用不会释放的资源而处于的一种永久等待状态.
这是死锁的概念. 我们可以使用下面这段代码实现死锁:
#include <iostream>
#include <unistd.h>
#include <pthread.h>

int cnt = 0;
pthread_mutex_t mutexA = PTHREAD_MUTEX_INITIALIZER;
pthread_mutex_t mutexB = PTHREAD_MUTEX_INITIALIZER;

void* startRoutineA(void* args) {
    while (true) {
        pthread_mutex_lock(&mutexA);
        sleep(1);
        pthread_mutex_lock(&mutexB);
        cnt++;
        printf("cnt: %d", cnt);
        pthread_mutex_unlock(&mutexA);
        pthread_mutex_unlock(&mutexB);
    }

    return nullptr;
}

void* startRoutineB(void* args) {
    while (true) {
        pthread_mutex_lock(&mutexB);
        sleep(1);
        pthread_mutex_lock(&mutexA);
        cnt++;
        printf("cnt: %d", cnt);
        pthread_mutex_unlock(&mutexB);
        pthread_mutex_unlock(&mutexA);
    }

    return nullptr;
}

int main() {
    pthread_mutex_init(&mutexA, nullptr);
    pthread_mutex_init(&mutexB, nullptr);

    pthread_t tidA, tidB;

    pthread_create(&tidA, nullptr, startRoutineA, (void*)"threadA");
    pthread_create(&tidB, nullptr, startRoutineB, (void*)"threadB");

    pthread_join(tidA, nullptr);
    pthread_join(tidB, nullptr);

    return 0;
}
执行这段代码:
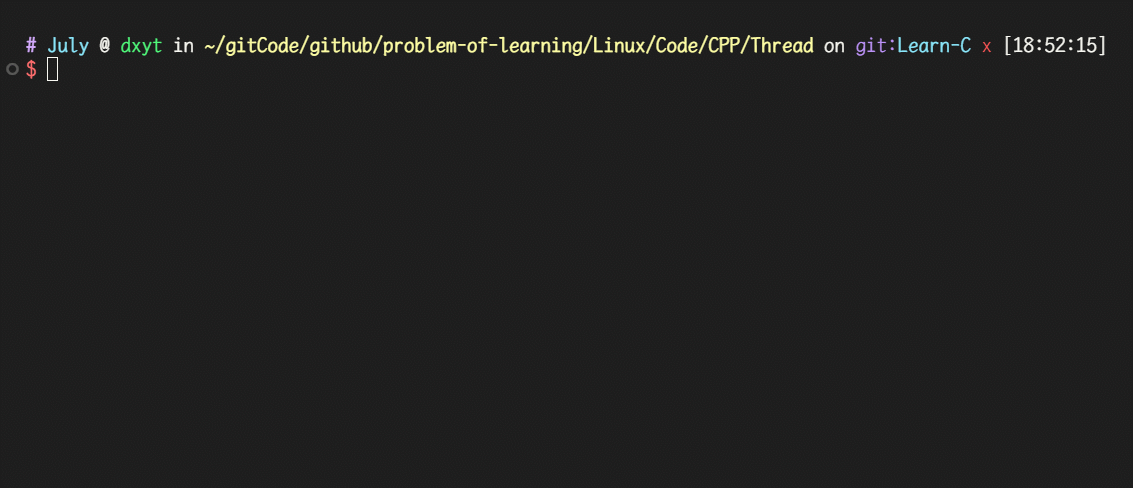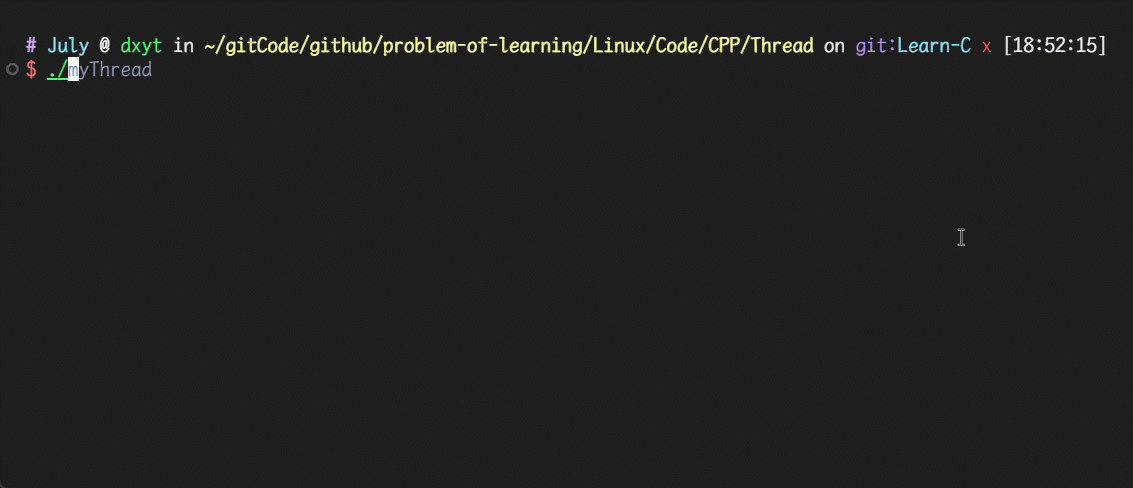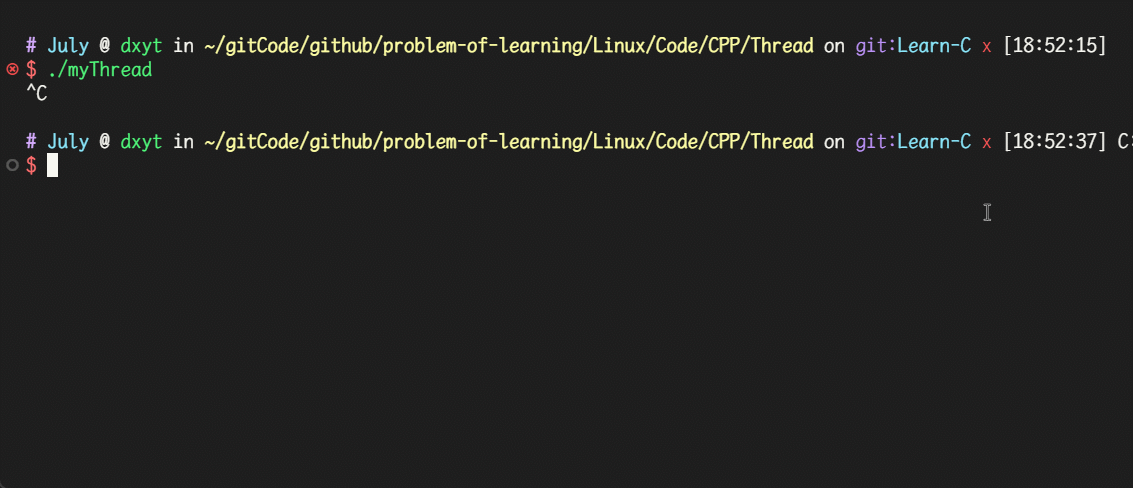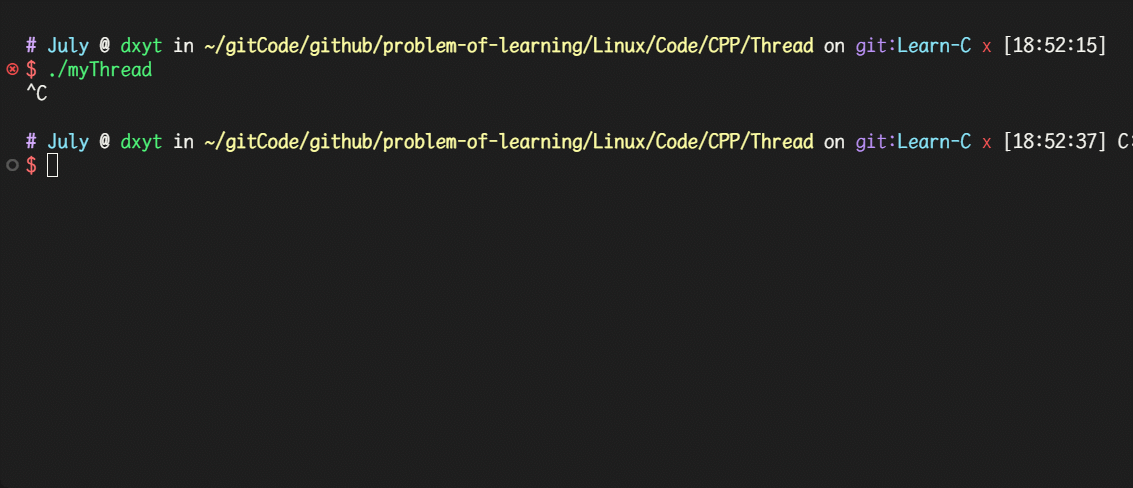
这段代码的执行结果就是, 卡住. 没有代码在真正运行.
这是为什么呢?
首先我们定义了两个锁, 使用了两个线程.
线程A, 先申请 锁A, 等1s, 再申请 锁B.
线程B, 先申请 锁B, 等1s, 再申请 锁A.
而 线程A和B 几乎是同时运行代码的. 也就是说 线程A 申请到锁A 和 线程B 申请到 锁B, 几乎是同时的.
再加上让他俩等了1s, 就导致, 线程A 拿着锁A, 在申请锁B, 线程B 拿着锁B, 在申请锁A. 他俩都申请不到, 直接造成死锁.
死锁产生的必要条件
- 互斥条件:: 一个资源每次只能被一个执行流使用
- 请求与保持条件: 一个执行流因请求资源而阻塞时,对已获得的资源保持不放
- 不剥夺条件: 一个执行流已获得的资源,在末使用完之前,不能强行剥夺
- 循环等待条件: 若干执行流之间形成一种头尾相接的循环等待资源的关系
这是死锁产生的四个必要条件
有产生条件, 就有避免方法
死锁的避免方法
最直接有效的避免方法是 不使用锁. 虽然锁可以解决一些多线程的问题, 但是可能会造成死锁, 而且 上锁和解锁的过程是需要消耗资源的. 如果不停的上锁和解锁, 一定会托慢进程的运行速度.
所以, 在需要使用锁的场景, 最好先不要考虑如何设置锁, 可以先考虑一下是否可以不用锁
如果非要使用锁, 那就得考虑避免死锁:
- 破坏死锁的四个必要条件
- 加锁顺序一致
- 避免锁未释放的场景
- 资源一次性分配
可以通过这四种手段, 来尽量避免死锁.
文章介绍到这里, 就要结束啦~
感谢阅读~